std::future는 C++에서 다른 스레드가 계산한 단발성 결과값이나 예외를 안전하게 전달받을 때 사용하는 표준 라이브러리 핸들입니다. 최근 Hacker News의 C++ futures part 1: The mental model(Raymond Chen의 devblogs.microsoft.com/oldnewthing 원문 글에 대한 스레드)에서도 C++ future의 기본 멘탈 모델이 다뤄졌습니다. 이 글에서는 2026-10-28(KST)에 g++ (Debian 14.2.0-19) 14.2.0(x86_64)으로 확인한 실제 코드와 출력을 바탕으로 std::promise, std::future, std::async, broken_promise, wait_for의 동작을 정리합니다.
핵심 요약
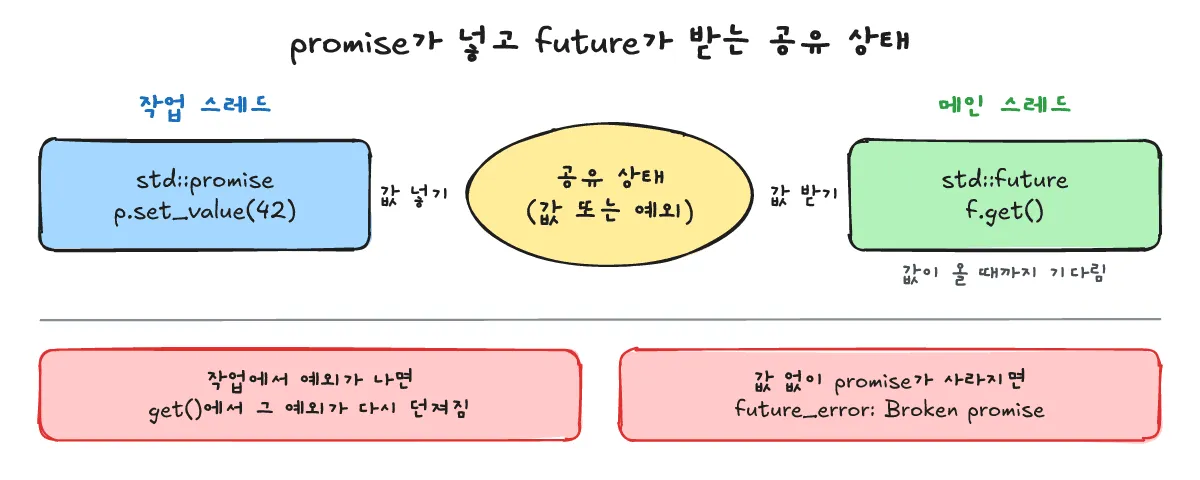
std::promise는 값을 “넣는 쪽”, std::future는 그 값을 “받는 쪽”이고, 둘은 공유 상태(shared state) 하나로 연결됩니다. 받는 쪽은 get()에서 값이 올 때까지 기다리며, 작업 중 예외가 나면 get()에서 그 예외가 다시 던져집니다. std::async는 스레드 생성과 promise 연결을 대신 해 주는 함수이고, std::launch::async면 새 스레드에서, std::launch::deferred면 get()을 부른 스레드에서 실행됩니다.
std::future와 std::promise란 무엇입니까?
한 줄 답: std::promise는 작업 스레드가 값이나 예외를 저장하는 통로이고, std::future는 get_future()로 얻어 같은 공유 상태(shared state)에서 그 결과를 꺼내는 핸들입니다.
cppreference의 std::promise 및 std::future 문서에 따르면, std::promise는 값이나 예외를 하나 저장하고, 이 객체에서 get_future()로 얻은 std::future가 나중에 그 결과를 읽습니다. 두 객체는 내부적으로 하나의 공유 상태(shared state)를 함께 가리킵니다. 받는 쪽에서 future::get()을 호출하면 공유 상태가 준비(ready)될 때까지 기다렸다가 값을 꺼냅니다.
아래 세 예제 파일(promise_future.cpp, broken_promise.cpp, async_policy.cpp)은 모두 g++ (Debian 14.2.0-19) 14.2.0(x86_64) 환경에서 g++ -std=c++20 -Wall -Wextra -pthread <file>.cpp -o <file> 명령으로 경고 없이 빌드했습니다. 먼저 다섯 가지 핵심 동작을 한 번에 확인하는 promise_future.cpp 전체 코드와 실행 결과입니다.
promise_future.cpp:
#include <future>
#include <iostream>
#include <thread>
#include <stdexcept>
#include <chrono>

int main() {
    // 1) promise -> future: 다른 스레드가 값을 넣고, 메인이 get()으로 받음
    std::promise<int> p;
    std::future<int> f = p.get_future();
    std::thread t([&p] { p.set_value(42); });
    std::cout << "1) promise/future get() = " << f.get() << '\n';
    t.join();

    // 2) std::async: 스레드를 직접 만들지 않고 결과를 future로 받음
    std::future<int> a = std::async(std::launch::async, [] { return 6 * 7; });
    std::cout << "2) async get() = " << a.get() << '\n';

    // 3) 예외도 future로 전달됨
    std::future<int> e = std::async(std::launch::async, []() -> int {
        throw std::runtime_error("worker failed");
    });
    try { e.get(); }
    catch (const std::exception& ex) { std::cout << "3) exception via get(): " << ex.what() << '\n'; }

    // 4) get()은 한 번만: 두 번째 호출 전 valid()가 false
    std::future<int> once = std::async(std::launch::async, [] { return 1; });
    once.get();
    std::cout << "4) valid() after get() = " << std::boolalpha << once.valid() << '\n';

    // 5) wait_for로 기다리는 시간 제한
    std::promise<void> never;
    std::future<void> w = never.get_future();
    auto st = w.wait_for(std::chrono::milliseconds(50));
    std::cout << "5) wait_for(50ms) = " << (st == std::future_status::timeout ? "timeout" : "ready") << '\n';
}
실행 결과:
1) promise/future get() = 42
2) async get() = 42
3) exception via get(): worker failed
4) valid() after get() = false
5) wait_for(50ms) = timeout
첫 번째 줄(1) promise/future get() = 42)에서 볼 수 있듯이, 작업 스레드가 p.set_value(42)로 공유 상태에 값을 넣으면 메인 스레드의 f.get()이 그 값을 받아 출력합니다.
std::async는 무엇이 다릅니까?
한 줄 답: std::async는 std::promise와 스레드를 직접 만들고 연결하지 않아도 함수를 실행해 결과용 std::future를 바로 돌려주며, 실행 시점은 launch 정책으로 정합니다.
앞선 promise_future.cpp의 2번 항목(2) async get() = 42)처럼, std::async를 쓰면 람다의 반환값이 곧바로 std::future<int>로 연결됩니다. cppreference의 std::async 문서에 따른 실행 정책 차이는 다음과 같습니다.
std::launch::async: 새 스레드에서 실행하는 것처럼 비동기로 함수를 실행합니다.std::launch::deferred: 함수를 즉시 실행하지 않고 미뤄 두었다가, 반환된future에서get()이나wait()를 호출하는 바로 그 스레드에서 지연 실행합니다.- 정책 인자를 생략하면 두 플래그가 모두 켜진 기본값이 적용되어 구현(표준 라이브러리)이 실행 방식을 선택합니다.
두 정책이 어느 스레드에서 실행되는지 비교한 async_policy.cpp 코드와 출력입니다.
async_policy.cpp:
#include <future>
#include <iostream>
#include <thread>

int main() {
    auto main_id = std::this_thread::get_id();
    auto d = std::async(std::launch::deferred, [main_id] { return std::this_thread::get_id() == main_id; });
    auto a = std::async(std::launch::async,    [main_id] { return std::this_thread::get_id() == main_id; });
    std::cout << std::boolalpha;
    std::cout << "deferred runs on main thread: " << d.get() << '\n';
    std::cout << "async runs on main thread: " << a.get() << '\n';
}
실행 결과:
deferred runs on main thread: true
async runs on main thread: false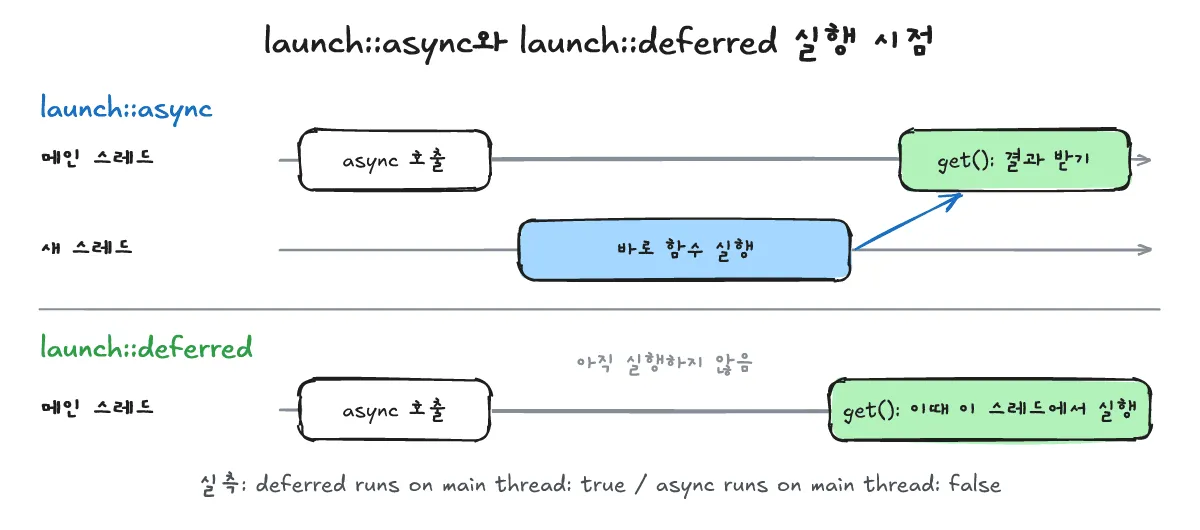
예외와 broken promise는 어떻게 전달됩니까?
한 줄 답: 공유 상태에 예외가 저장되면 future::get()을 부를 때 그 예외가 다시 던져지며, 값이나 예외를 넣지 않고 std::promise가 소멸하면 std::future_errc::broken_promise 코드가 담긴 std::future_error가 발생합니다.
작업 중 발생한 예외도 공유 상태를 통해 전달됩니다. 앞선 promise_future.cpp의 3번 항목(3) exception via get(): worker failed)에서 보듯, 작업 함수가 던진 std::runtime_error("worker failed")는 공유 상태에 보관되었다가 메인 스레드가 e.get()을 호출하는 시점에 다시 던져집니다.
반면 std::promise가 set_value(또는 예외 설정) 없이 스코프를 벗어나 소멸하면, 공유 상태는 std::future_errc::broken_promise 오류 코드를 가진 std::future_error 예외로 준비(ready)됩니다. 다음은 이를 재현한 broken_promise.cpp와 실행 결과입니다.
broken_promise.cpp:
#include <future>
#include <iostream>

int main() {
    std::future<int> f;
    {
        std::promise<int> p;
        f = p.get_future();
    } // set_value 없이 promise가 사라짐
    try { f.get(); }
    catch (const std::future_error& e) {
        std::cout << "future_error: " << e.what() << '\n';
        std::cout << "is broken_promise: " << std::boolalpha
                  << (e.code() == std::future_errc::broken_promise) << '\n';
    }
}
실행 결과:
future_error: std::future_error: Broken promise
is broken_promise: true
get()을 두 번 부르거나 무한정 기다리면 어떻게 됩니까?
한 줄 답: std::future::get()은 한 번만 호출할 수 있고 호출 후에는 valid()가 false가 되며, 기다리는 시간을 제한할 때는 wait_for()를 사용합니다.
promise_future.cpp의 4번과 5번 출력에서 두 가지 주의점을 확인할 수 있습니다.
get()은 단 한 번만 호출 가능:once.get()을 한 번 부르고 나면 공유 상태와의 연결이 해제되어4) valid() after get() = false가 출력됩니다. 여러 곳에서 같은 결과를 읽어야 한다면std::shared_future를 사용합니다.wait_for()로 대기 시간 제한: 값을 넣지 않은 상태에서w.wait_for(std::chrono::milliseconds(50))을 호출하면std::future_status::timeout이 반환되어5) wait_for(50ms) = timeout이 출력됩니다.
또한 스레드에 람다를 넘길 때는 참조 캡처 수명에 주의해야 합니다(1번 코드의 [&p]는 p가 스코프를 벗어나기 전에 t.join()이 먼저 끝나므로 안전합니다). 참조 캡처와 수명 문제는 C++ 람다 캡처란? [=]와 [&] 차이와 댕글링 참조가 생길 때 글에서 자세히 확인할 수 있습니다.
자주 묻는 질문은 무엇입니까?
한 줄 답: 코루틴(co_await)·std::execution과의 차이, 뮤텍스·조건 변수 대체 여부, std::jthread 취소 방법을 정리합니다.
코루틴(co_await)이나 std::execution과 같은 것입니까?
같은 것이 아닙니다. C++20 코루틴(co_await)은 함수를 중단·재개하는 언어 기능이고, std::execution은 비동기 실행 파이프라인을 구성하는 별도 프레임워크이며, 앞서 소개한 Hacker News 스레드에서도 std::future와 이들을 별개 개념으로 구분합니다.
mutex·condition_variable 대신 쓸 수 있습니까?
단발성(one-shot) 결과 전달에 한해서만 대신 쓸 수 있습니다. 공유 데이터를 반복해서 보호하거나 여러 번 신호를 주고받는 기준은 뮤텍스와 세마포어, 면접에서 고르는 기준 글을 참고하십시오.
jthread와 같이 쓸 때 취소는 어떻게 합니까?
작업 취소 신호는 stop_token으로 전달하며, 구체적인 방법은 C++20 jthread stop_token 사용법, 스레드 취소를 어떻게 하나 글과 C++ std::jthread란? 글에서 다룹니다.
함께 보면 좋은 글은 무엇입니까?
한 줄 답: C++ 스레드 취소와 수명 관리, 원자적 연산, 동기화 도구, 람다 캡처 수명을 다룬 관련 글입니다.
- C++20 jthread stop_token 사용법, 스레드 취소를 어떻게 하나
- C++ std::jthread란?
- C++ std::atomic, 데이터 레이스를 막는 법
- 뮤텍스와 세마포어, 면접에서 고르는 기준
- C++ 람다 캡처란? [=]와 [&] 차이와 댕글링 참조가 생길 때
출처는 어디입니까?
한 줄 답: 이 글에서 확인한 Hacker News 스레드, cppreference 표준 문서, 직접 실행한 컴파일러 환경입니다.
- Hacker News — “C++ futures part 1: The mental model” (Raymond Chen, devblogs.microsoft.com/oldnewthing) (확인 2026-10-28)
- cppreference — std::future (확인 2026-10-28)
- cppreference — std::promise (확인 2026-10-28)
- cppreference — std::async (확인 2026-10-28)
- 직접 실행 환경:
g++ (Debian 14.2.0-19) 14.2.0, x86_64 (확인 2026-10-28 KST)