핵심 요약
면접에서 I2C SPI UART 차이를 설명할 때 가장 먼저 확인해야 하는 것은 선 개수와 동기·비동기 여부입니다. I2C는 2선(SDA·SCL) 동기 방식, SPI는 4선(SCLK·MOSI·MISO·CS) 동기 방식, UART는 TX/RX 2선(+GND) 비동기 방식입니다. 면접에서는 이 기본 구조 차이를 먼저 설명하고, 장치 선택 방식과 속도, 대표 용도까지 이어서 답하는 것이 핵심입니다.
이 글은 임베디드 BSP·펌웨어 직무 면접을 준비하는 관점에서 I2C·SPI·UART의 핵심 개념과 답변 포인트를 정리한 글입니다.
I2C·SPI·UART 차이: 선 개수와 동기·비동기는?
한 줄 답: I2C = 2선(SDA·SCL) 동기 · SPI = 4선(SCLK·MOSI·MISO·CS) 동기 · UART = TX/RX 2선(+GND) 비동기
- 동기 방식은 클럭 선을 함께 보내며, 비동기 방식은 클럭 없이 양쪽이 같은 baud rate를 미리 약속합니다.
- I2C는 오픈 드레인 + 풀업 저항이 필요하다는 점이 면접 단골 질문입니다.
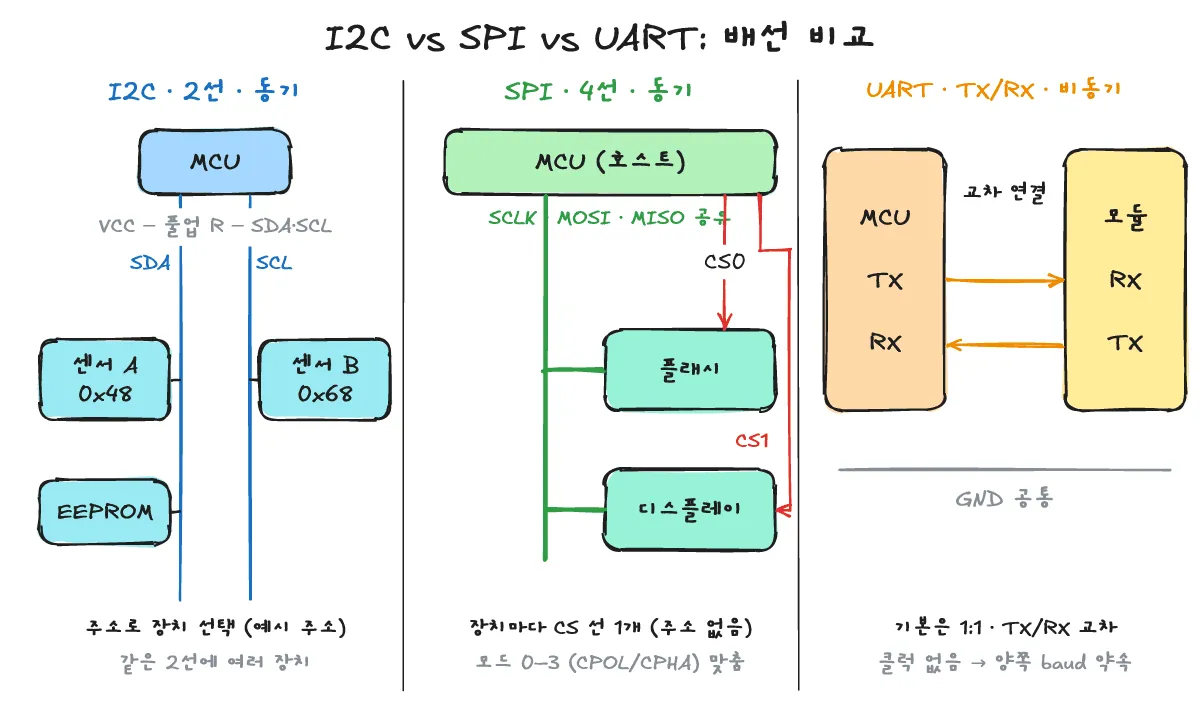
- 세 버스의 선 수, 클럭, 듀플렉스를 비교하면 다음과 같습니다.
| 항목 | I2C | SPI | UART |
|---|---|---|---|
| 선 수 | 2선 (SDA, SCL) | 4선 (SCLK, MOSI, MISO, CS) | 2선 (+GND) (TX, RX 교차) |
| 동기 여부 | 동기식 (클럭 있음) | 동기식 (클럭 있음) | 비동기식 (클럭 없음) |
| 듀플렉스 | 반이중 (Half-duplex) | 전이중 (Full-duplex) | 전이중 (Full-duplex) |
속도·주소 지정·다중 장치 연결은 어떻게 다른가?
한 줄 답: I2C는 주소로 2선에 여러 장치를 묶고, SPI는 장치마다 CS 선으로 골라 공유 클럭으로 전송하며, UART는 1:1 연결에 맞춰 양쪽 baud 속도를 약속합니다.
- I2C는 주소로 장치를 선택합니다(7비트, “can be expanded to get a 10 bit I2C address”). 같은 2선에 여러 장치를 연결할 수 있습니다. Rd/Wr bit(Rd=1, Wr=0)로 읽기·쓰기를 구분하고, A/NA(ACK/NACK)로 응답을 확인합니다. 속도는 모드명 수준(Standard-mode, Fast-mode, High-speed mode)으로 구분하고, Linux 커널 문서는 “typically up to 400 kHz, high speed modes up to 5 MHz”라고 설명합니다. (예시 주소: 0x48 / 0x68)
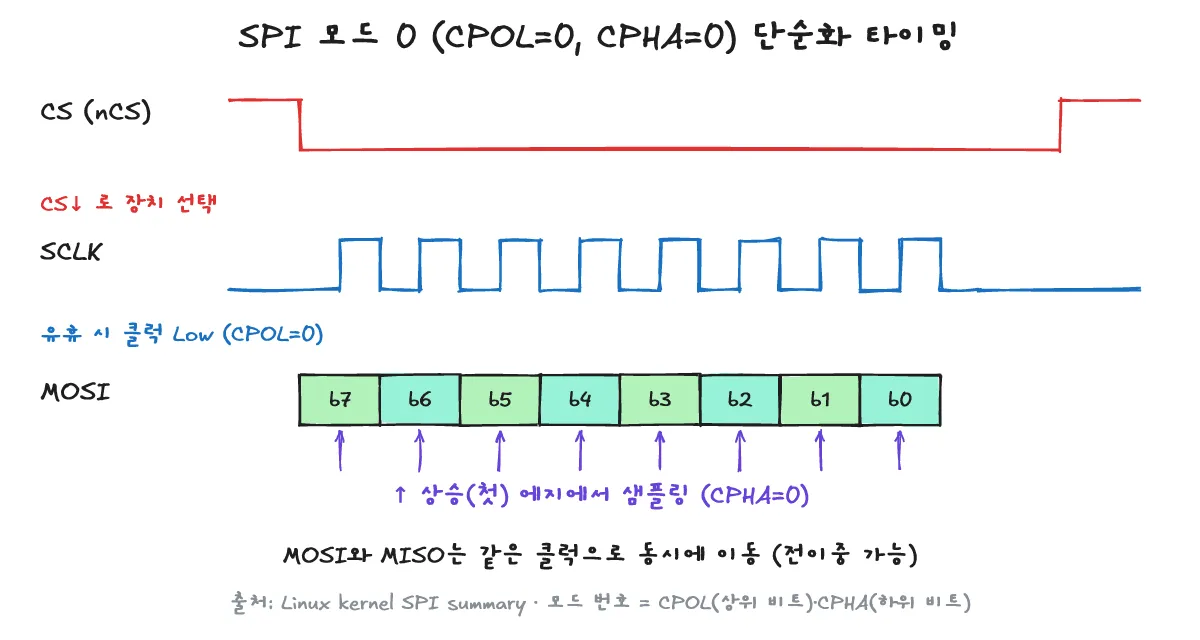
- SPI는 주소가 없어 장치마다 CS(Chip Select) 선을 1개씩 둡니다. SCK·MOSI·MISO는 공유합니다. 클럭 모드는 0–3이 있으며, CPOL은 초기 클럭 극성(initial clock polarity), CPHA는 위상(phase)을 뜻합니다(CPHA=0이면 leading edge에서 샘플링). 모드 0 = CPOL=0, CPHA=0입니다. SPI는 “simple de facto standard, not complicated enough to acquire a standardization body”이며, 장치 자동 탐색(automatic discovery/enumeration)은 거의 지원하지 않습니다. 속도는 칩·보드 데이터시트가 정하며, 커널 문서는 SCK를 “often on the order of 10 MHz”라고만 설명합니다.
- UART는 기본적으로 1:1 연결이며, start/stop 비트로 프레임을 구분합니다. 워드 길이·parity·stop 비트·baud rate 같은 포트 파라미터(커널 serial 드라이버 문서 기준)를 양쪽이 같게 설정해야 하며, 속도도 양쪽 baud rate 설정으로 맞춥니다(예: 115200 같은 관용 값).
- 통신 특징별 세부 비교는 다음과 같습니다.
| 항목 | I2C | SPI | UART |
|---|---|---|---|
| 장치 선택 | 주소 (7비트/10비트 확장) | CS (Chip Select) 선 | 기본 1:1 연결 |
| 다중 장치 | 2선에 여러 장치 공유 | CS 선 추가로 여러 장치 | 1:1 |
| 응답 확인 | ACK/NACK | 없음 | 없음 |
| 속도 결정 | 통신 모드 사양에 따름 | 칩/보드 한계가 정함 | 양쪽 baud rate 약속 |
센서·플래시·디버그 콘솔, 무엇을 고르나? 면접 답변 틀
한 줄 답: 핀을 아껴야 하는 센서에는 I2C를, 빠른 연속 전송이 필요한 플래시에는 SPI를, 부트 로그나 단순 통신에는 UART를 사용합니다.
- I2C 용도: 센서·EEPROM 여러 개를 연결하며 핀을 아낄 때 사용합니다.
- SPI 용도: SPI 플래시·디스플레이·ADC처럼 빠른 연속 전송에 사용합니다. 커널 문서에 따르면 모든 MMC/SD 카드가 SPI를 지원하며, 일부 PC는 BIOS 코드용으로 SPI 플래시를 사용합니다.
- UART 용도: 부트 로그·디버그 콘솔·GPS/BT 같은 모듈 통신에 사용합니다.
- 면접 답변 템플릿: 「선 수와 동기/비동기 여부를 먼저 언급한 후 → 장치 선택 방식과 속도 차이를 비교하고 → 각 통신 방식에 맞는 대표적인 용도 예시를 순서대로 답합니다.」
면접용 한 줄: I2C는 2선 동기+주소, SPI는 4선 동기+CS, UART는 2선 비동기+baud rate라는 구조 차이를 먼저 짚고, 핀 절약·속도·단순 통신이라는 각각의 쓰임새로 이어서 답변합니다.
관련 글: 인터럽트와 폴링, 임베디드 면접에서 어떻게 고르나? · DMA란? CPU 복사와 차이, 임베디드·펌웨어 면접에서 어떻게 답하나?
참고 문서: I2C summary · I2C protocol · SPI summary · Serial driver API
자주 헷갈리는 질문(FAQ)은 무엇입니까?
Q. I2C 통신에는 왜 풀업 저항이 필요합니까?
I2C 선은 오픈 드레인 구조라 장치가 선을 Low로 당기기만 하므로, 놓았을 때 High로 되돌릴 외부 풀업 저항이 필요합니다.
Q. SPI 통신 시 모드가 맞지 않으면 어떤 증상이 나타납니까?
샘플링 에지가 어긋나 비트가 밀리거나 값이 깨져 보일 수 있습니다. 칩 데이터시트의 타이밍도에서 CPOL·CPHA를 확인합니다.
Q. UART 통신 시 데이터가 쓰레기 값(garbage)으로 나올 때 가장 먼저 확인할 것은 무엇입니까?
양쪽의 baud rate 설정, GND 공통 연결, TX와 RX의 교차 연결 여부를 확인해야 합니다.