PLDM(Platform Level Data Model)은 메시지 헤더의 PLDM 타입 필드로 기본 조회, 모니터링(PDR·센서), PLDM 펌웨어 업데이트, RDE 같은 관리 기능 묶음을 구분하는 DMTF 표준입니다. 이 글에서는 대표 출처인 DMTF DSP0240 PLDM Base Specification 1.2.1과 각 타입별 표준 문서를 바탕으로 PLDM 공통 메시지 구조와 Type 0·2·5·6의 역할 및 펌웨어 업데이트 순서를 정리합니다.
핵심 요약
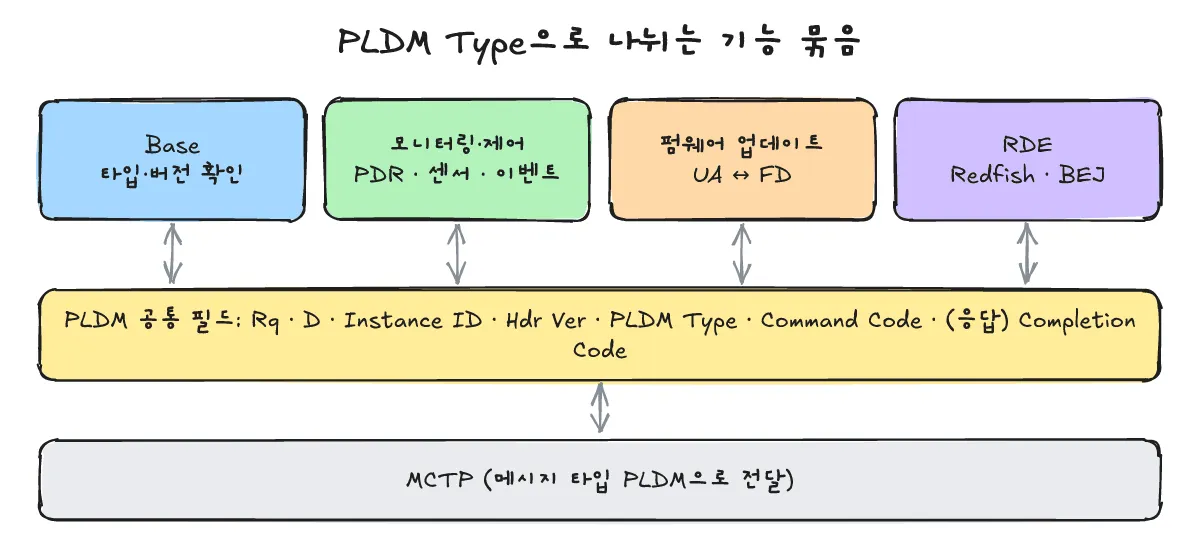
PLDM은 메시지 헤더의 “PLDM Type”으로 기능 묶음을 나눕니다. Type 0 Base는 어떤 타입·버전을 다룰 수 있는지 묻는 기본 명령, Type 2 모니터링·제어는 PDR(장치 설명 레코드)과 센서 읽기, Type 5는 펌웨어 업데이트, Type 6 RDE는 장치를 Redfish 방식으로 관리하게 해 줍니다. 펌웨어 업데이트는 업데이트 에이전트(UA)가 RequestUpdate로 시작하고, 장치(FD)가 RequestFirmwareData로 이미지를 조금씩 가져간 뒤 ActivateFirmware로 마칩니다.
PLDM 메시지는 어떻게 생겼습니까?
한 줄 답: PLDM 메시지는 요청 여부와 인스턴스를 구분하는 필드, 기능 묶음을 뜻하는 PLDM Type, 세부 명령을 가리키는 PLDM Command Code(응답에는 PLDM Completion Code 추가)로 이루어진 공통 헤더를 가집니다.
DSP0240 1.2.1에 정의된 PLDM 공통 헤더 필드는 다음과 같습니다.
| 필드 이름 | 의미 |
|---|---|
Rq | 메시지가 요청(request)인지 응답(response)인지 구분합니다. |
D | 데이터그램(datagram) 여부를 나타냅니다. |
Instance ID | 요청과 응답 또는 비동기 메시지를 구분하기 위한 인스턴스 식별자입니다. |
Hdr Ver | PLDM 헤더 버전을 나타냅니다. |
PLDM Type | 메시지가 속한 PLDM 기능 묶음(타입)을 나타냅니다. |
PLDM Command Code | 해당 PLDM 타입 안에서 수행할 세부 명령 코드입니다. |
PLDM Completion Code | 응답 메시지에만 포함되며 명령 처리 결과를 나타냅니다. |
DSP0240에서는 PLDM 타입 값 자체는 DMTF DSP0245에 정의된다고 설명합니다. 또한 PLDM은 MCTP 위에 MCTP 메시지 타입의 하나로 실리며, 아래쪽의 MCTP 전송 헤더와 EID 동작 원리는 「MCTP·PLDM이란? 서버 장치 관리 구조와 MCTP 패킷·EID·바인딩 동작 원리」(시리즈 이전 편)에서 다룹니다.
Type 0 Base는 무엇을 합니까?
한 줄 답: 엔드포인트가 어떤 PLDM 타입과 버전을 다룰 수 있는지 확인하고 TID를 조회하는 기본 명령을 제공합니다.
Type 0(PLDM_BASE, 0x00)은 PLDM 통신의 가장 기본이 되는 발견·조회 명령을 담고 있습니다. 상대 엔드포인트가 다룰 수 있는 PLDM 타입 목록을 묻는 GetPLDMTypes(libpldm의 base.h 기준 명령 코드 0x4)를 비롯해 버전 정보를 확인하는 GetPLDMVersion, 해당 타입에서 다룰 수 있는 명령을 확인하는 GetPLDMCommands, 그리고 엔드포인트의 TID를 조회하는 GetTID가 여기에 속합니다.
「리눅스에서 MCTP·PLDM은 어떻게 다루나? AF_MCTP 소켓·mctp·mctpd·libpldm·pldmd」(시리즈 다음 편)에서는 libpldm으로 GetPLDMTypes 요청 메시지를 MCTP로 보내지 않고 인코딩만 해 보며, 그때 출력된 바이트와 필드 값은 다음과 같습니다.
encode_get_types_req rc=0 len=3 bytes: 81 00 04
request=1 instance_id=1 header_ver=0 pldm_type=0 command=0x04
둘째 줄의 출력 그대로, 인코딩된 3바이트(81 00 04)는 요청 메시지(request=1), 인스턴스 ID 1(instance_id=1), 헤더 버전 0(header_ver=0), PLDM 타입 0(pldm_type=0), 명령 코드 0x04(command=0x04)를 나타냅니다.
Type 2 모니터링에서 PDR과 센서는 무엇입니까?
한 줄 답: PDR(Platform Descriptor Record)은 플랫폼의 엔티티와 센서를 설명하는 레코드이며, Type 2는 이 레코드와 센서 값 및 이벤트를 읽는 데 쓰입니다.
DSP0248 1.4.0(PLDM for Platform Monitoring and Control)에서 다루는 Type 2(PLDM_PLATFORM, 0x02)의 핵심 개념은 다음과 같습니다.
- PDR(Platform Descriptor Record)과 PDR 저장소: 플랫폼 안의 엔티티와 센서 구성을 설명하는 레코드가 PDR이며, 이 레코드들은 PDR repository(Primary PDR Repository)에 보관됩니다. 저장소에서 레코드를 읽어 올 때는
GetPDR명령을 사용합니다. - 센서 종류와 값 읽기: 센서를 설명하는 PDR에는 수치 값을 다루는
Numeric Sensor PDR과 상태를 다루는State Sensor PDR이 있으며, 실제 센서 값을 읽을 때는GetSensorReading명령을 사용합니다. - 이벤트 전달: 플랫폼에서 발생한 이벤트를 알릴 때는
PlatformEventMessage명령을 사용합니다.
Type 5 펌웨어 업데이트는 어떤 순서로 진행됩니까?
한 줄 답: 업데이트 에이전트(UA)가 업데이트를 시작하면 펌웨어 장치(FD)가 필요한 이미지 조각을 요청해 받아 검증·적용하고, 마지막에 활성화 단계로 마무리합니다.
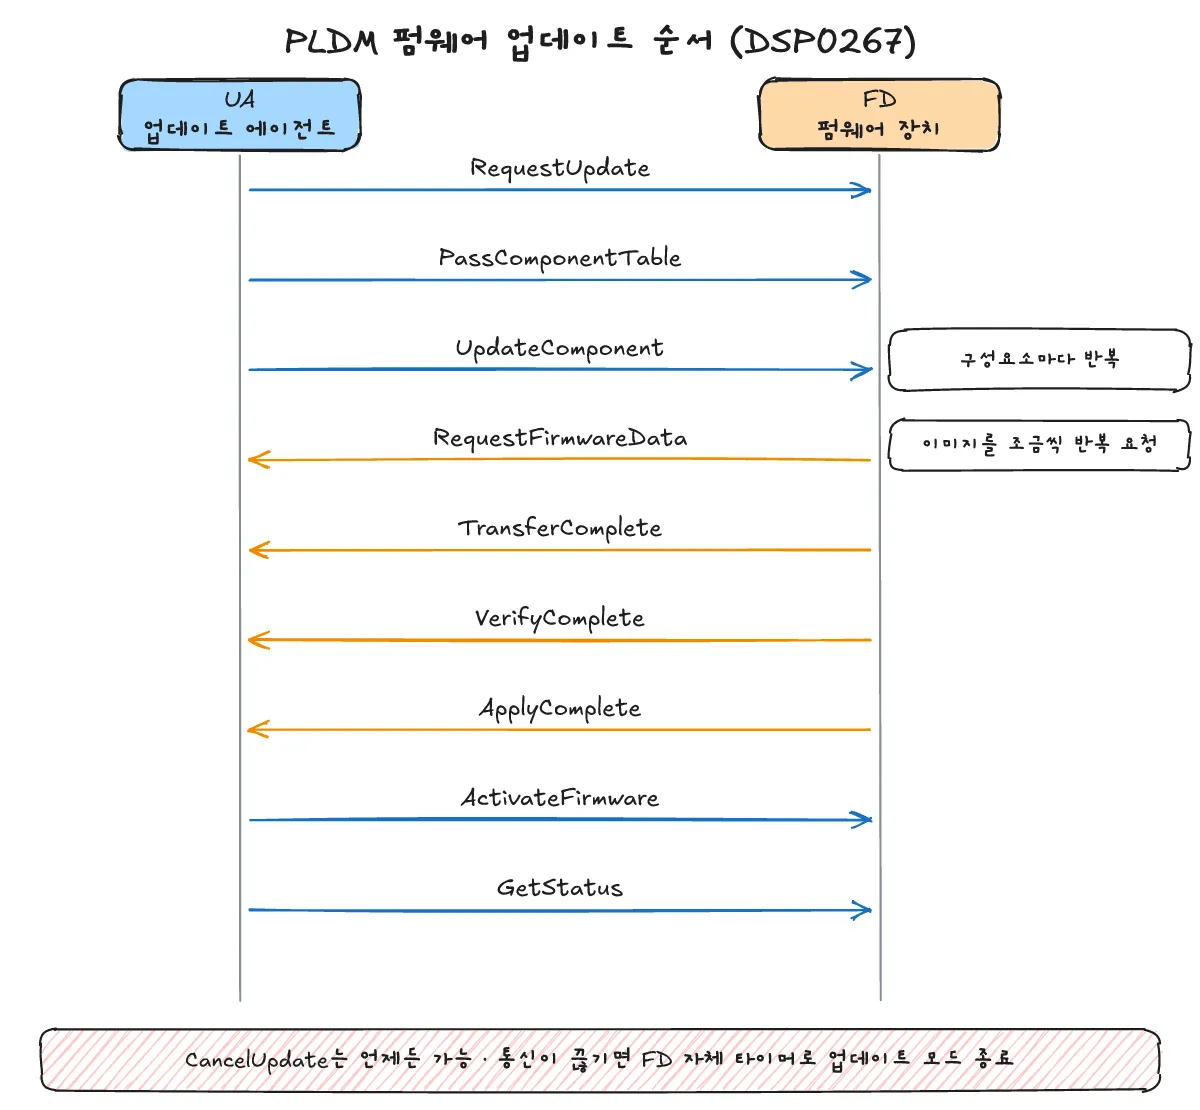
DSP0267 1.3.0(PLDM for Firmware Update)의 Figure 1에 나온 Type 5(PLDM_FWUP, 0x05) PLDM 펌웨어 업데이트 흐름은 업데이트 에이전트(UA)와 펌웨어 장치(FD) 사이에서 다음 순서로 진행됩니다.
- UA가 FD에
RequestUpdate를 보내면 FD가 업데이트 모드로 들어갑니다. - (선택) 패키지 데이터와 메타데이터를 주고받습니다.
- UA가
PassComponentTable로 구성요소(컴포넌트) 정보를 전달합니다. - 각 구성요소마다 UA가
UpdateComponent를 보내면, FD가RequestFirmwareData로 이미지 조각을 조금씩 요청해 받아 가고, 전송이 끝나면 FD가TransferComplete, 검증이 끝나면 FD가VerifyComplete, 적용이 끝나면 FD가ApplyComplete를 차례로 보냅니다. - 모든 구성요소 처리가 끝난 뒤 UA가 FD에
ActivateFirmware를 보내고, UA는GetStatus로 완료 상태를 확인합니다. 스스로 바로 활성화할 수 없는 구성요소는 외부 리셋 등이 일어날 때까지 보류(pending) 상태가 됩니다. - 진행 중 언제든
CancelUpdate로 취소할 수 있으며, 만약 통신이 끊기면 FD는 자체 내부 타이머에 따라 업데이트 모드를 종료합니다.
Type 6 RDE는 무엇을 합니까?
한 줄 답: 장치가 Redfish 데이터 모델을 직접 다룰 수 있게 해 주며, 데이터를 간결하게 표현하기 위해 BEJ(Binary Encoded JSON)와 사전(dictionary)을 사용합니다.
DSP0218 1.2.0(PLDM for Redfish Device Enablement)에 정의된 Type 6(PLDM_RDE, 0x06)은 Redfish 데이터를 장치 쪽에서 다룰 수 있게 해 주는 PLDM 타입입니다. 이때 JSON 형태의 Redfish 데이터를 이진 형태로 다루기 위해 **BEJ(Binary Encoded JSON)**와 **사전(dictionary)**이라는 개념을 함께 사용합니다.
자주 묻는 질문은 무엇입니까?
한 줄 답: PLDM 타입 번호가 정의된 문서와 헤더, 펌웨어 업데이트 중단 시 동작, 그리고 그 외 정의된 PLDM 타입 이름을 정리합니다.
PLDM 타입 번호는 어디에 정의됩니까?
DSP0240에서는 PLDM 타입 값이 DMTF DSP0245에 정의된다고 안내합니다. 이 글에서 표기한 타입 번호 0·2·5·6은 OpenBMC libpldm의 base.h 열거형(PLDM_BASE 0x00, PLDM_PLATFORM 0x02, PLDM_FWUP 0x05, PLDM_RDE 0x06)에서 확인한 값입니다.
펌웨어 업데이트 중 실패하면 어떻게 됩니까?
DSP0267에 따르면 진행 중 언제든 CancelUpdate를 사용할 수 있으며, 통신이 끊기면 펌웨어 장치(FD)가 자체 내부 타이머로 업데이트 모드를 종료합니다.
SMBIOS·BIOS·FRU 타입은 무엇입니까?
libpldm의 base.h에는 이 글에서 다룬 타입 외에도 0x01 SMBIOS, 0x03 BIOS, 0x04 FRU(그리고 0x07 FILE) 타입이 함께 나열되어 있습니다.
함께 보면 좋은 글은 무엇입니까?
한 줄 답: MCTP 패킷·EID·바인딩 기초를 다룬 시리즈 이전 편과 리눅스 소켓·도구·라이브러리를 다룬 다음 편입니다.
- 「MCTP·PLDM이란? 서버 장치 관리 구조와 MCTP 패킷·EID·바인딩 동작 원리」(시리즈 이전 편)
- 「리눅스에서 MCTP·PLDM은 어떻게 다루나? AF_MCTP 소켓·mctp·mctpd·libpldm·pldmd」(시리즈 다음 편)
- MCTP/PLDM 면접 예상 질문과 모범 답변은? 패킷·EID·Instance ID·센서·펌웨어 업데이트·디버깅 19문항
출처는 어디입니까?
한 줄 답: DMTF의 PLDM 표준 문서(DSP0240·DSP0248·DSP0267·DSP0218)와 OpenBMC libpldm 헤더 및 DMTF PMCI 표준 페이지입니다.
- DMTF DSP0240 PLDM Base Specification 1.2.1 (확인 2026-10-31)
- DMTF DSP0248 PLDM for Platform Monitoring and Control 1.4.0 (확인 2026-10-31)
- DMTF DSP0267 PLDM for Firmware Update 1.3.0 (확인 2026-10-31)
- DMTF DSP0218 PLDM for Redfish Device Enablement 1.2.0 (확인 2026-10-31)
- openbmc/libpldm — include/libpldm/base.h (확인 2026-10-31)
- DMTF PMCI Standards (확인 2026-10-31)