MCTP PLDM 질문과 모범 답변을 찾고 계신다면, MCTP EID와 패킷 조립, PLDM Instance ID, 센서 임계값 히스테리시스, PLDM 펌웨어 업데이트, 그리고 OpenBMC pldmd까지 이어지는 핵심 개념을 표준 문서 번호와 함께 정리해 두는 것이 좋습니다. 이 글에서는 대표 출처인 DMTF PMCI 표준 문서를 바탕으로 실무 기술 확인에서 자주 나오는 19문항의 짧은 모범 답변을 정리합니다.
핵심 요약
MCTP/PLDM 질문은 대부분 다섯 묶음으로 나옵니다. MCTP 패킷과 주소(EID·태그), PLDM 공통 규칙(TID·Instance ID), 모니터링(센서·임계값·이벤트), 펌웨어 업데이트(Type 5 순서), 그리고 응답이 오지 않을 때 계층별로 디버깅하는 순서입니다. 답변마다 근거 스펙 번호(DSP0236·DSP0240·DSP0248·DSP0267)를 함께 말하면 답이 더 단단해집니다.
MCTP/PLDM 면접에서는 어떤 질문이 나옵니까?
한 줄 답: MCTP 전송 계층, PLDM Base 공통 규칙, 모니터링(센서·이벤트), 펌웨어 업데이트, 그리고 계층별 디버깅(OpenBMC·Redfish 연결 포함) 다섯 묶음으로 나뉩니다.
총 19개 질문을 주제 묶음별로 나누면 다음과 같습니다.
| 묶음 | 문항 번호 및 핵심 주제 |
|---|---|
| MCTP 전송 계층 | Q1–Q8 (버스 독립성, 역할 구분, SOM·EOM·Pkt Seq, Msg Tag·TO, MCTP EID, 바인딩, Control 메시지) |
| PLDM Base 공통 규칙 | Q9–Q11 (초기 탐색 명령, PLDM Instance ID와 재시도, 타이밍 PN1·PT1~PT4) |
| PLDM 모니터링(센서·이벤트) | Q12–Q15 (수치·상태 센서, 센서 임계값 히스테리시스, 이벤트 수신, PDR 저장소) |
| PLDM 펌웨어 업데이트 | Q16–Q17 (Type 5 진행 순서, 실패·중단 처리) |
| 계층별 디버깅 | Q18 (무응답 시 버스 → MCTP → PLDM → 상위 서비스 확인 순서) |
| OpenBMC·Redfish 연결 | Q19 (AF_MCTP, mctpd, libpldm, OpenBMC pldmd, bmcweb, Type 6 RDE) |
MCTP 전송 계층 질문에는 어떻게 답합니까?
한 줄 답: 물리 버스 독립성, SOM·EOM·Pkt Seq 패킷 조립 규칙, Msg Tag와 TO 비트, MCTP EID 배정, 바인딩별 차이를 DSP0236 기준으로 설명합니다.
Q1. BMC는 왜 장치 메모리를 직접 읽지 않고 MCTP/PLDM 요청·응답으로 관리합니까?
- MCTP는 물리 매체에 독립적(medium-independent)이어서 SMBus/I2C, I3C, PCIe VDM 위에서 동일한 메시지 형식을 쓰므로 버스마다 관리 소프트웨어를 새로 작성하지 않아도 됩니다.
- 장치마다 레지스터 배치가 다르면 BMC가 장치별 메모리 맵을 모두 알고 있어야 하지만, PLDM에서는 장치가 PDR로 자신을 설명하고 BMC가 표준 명령(
GetPDR,GetSensorReading)으로 요청하므로 장치를 추가할 때 BMC 코드 변경이 줄어듭니다. - 요청과 응답에 Completion Code가 포함되어 성공·실패·처리할 수 없는 명령인지를 명확하게 돌려받습니다.
근거: DSP0236, DSP0240, DSP0248
Q2. MCTP와 PLDM은 각각 무엇을 맡습니까?
- 30초 요약: MCTP는 전송, 주소 지정(EID), 패킷 분할·재조립을 맡고, PLDM은 그 위에 실리는 관리 메시지(센서, 펌웨어 업데이트 등)를 맡습니다.
- MCTP 메시지 타입
0x01이 PLDM이며,0x00은 MCTP Control,0x04는 NVMe-MI입니다. - 자세한 구조는 MCTP·PLDM이란? 서버 장치 관리 구조와 MCTP 패킷·EID·바인딩 동작 원리와 PLDM 타입이란? Base·모니터링(PDR·센서)·펌웨어 업데이트·RDE 정리에서 다룹니다.
근거: DSP0236, DSP0239
Q3. MCTP는 큰 메시지를 어떻게 패킷으로 나누고 다시 조립합니까?
- 헤더의
SOM(시작) 비트와EOM(끝) 비트로 표시하며,SOM=1이고EOM=1이면 재조립이 필요 없는 단일 패킷 메시지입니다. - 기본 전송 단위(baseline transmission unit)는 64바이트입니다.
- 수신 측은
SOM패킷을 받아야 조립을 시작하고, 앞선SOM없이 도착한 중간·끝 패킷은 조용히 버리며, 조립 도중 새SOM이 오면 진행 중이던 조립을 버리고 새로 시작합니다.
근거: DSP0236 8.7–8.9
Q4. Pkt Seq는 왜 2비트이고 무엇을 잡아냅니까?
- 다중 패킷 메시지에서 패킷마다 모듈로(modulo) 4로 증가하므로, 수신 측이 연속으로 최대 3개까지 빠진 패킷을 감지할 수 있습니다.
- 예상하지 못한 시퀀스 번호가 오면 조립을 중단하며, 순서가 바뀐 패킷으로는 메시지를 조립하지 않습니다.
근거: DSP0236 header field table, 8.9
Q5. Message Tag와 Tag Owner(TO) 비트는 왜 필요합니까?
Msg Tag(3비트)는 같은 상대와 동시에 오가는 여러 메시지를 구분하며,SOM부터EOM까지TO와 태그 값이 그대로 유지됩니다.TO=1은 “이 태그를 내가 발급했다(요청 측)“는 뜻이고, 응답 측은 같은 태그 값에TO=0을 담아 돌려보냅니다.- 자신이 발급하지 않았거나 이미 만료된 태그를 단
TO=0패킷이 들어오면(“Bad, unexpected, or expired message tag”) 버립니다.
근거: DSP0236 header field table, 8.7
Q6. EID는 누가 어떻게 배정합니까?
- 버스 소유자(bus owner)가 MCTP EID 배정을 관리하며,
Set Endpoint ID(0x01)로 배정하고Get Endpoint ID(0x02)로 확인합니다. EID 0은 null EID이고,0xFF는 브로드캐스트(예약) EID입니다.
근거: DSP0236
Q7. 바인딩(SMBus/I2C, I3C, PCIe VDM)은 무엇이 다릅니까?
- SMBus/I2C 바인딩(DSP0237): MCTP 패킷은 SMBus 명령 코드
0x0F를 사용하며, 직렬 버스 자체의 기본 비교는 I2C vs SPI vs UART 차이: 임베디드 면접에서 어떻게 비교하나?에서 볼 수 있습니다. - I3C 바인딩(DSP0233): 타깃에서 컨트롤러로 보내는 방식에는 IBI(In-Band Interrupt) 모드와 폴링 모드가 있으며, 타깃은 두 방식을 모두 갖춰야 합니다.
- PCIe VDM 바인딩(DSP0238): DMTF Vendor ID
1AB4h를 쓰고, 라우팅 타입으로Route to Root Complex,Route by ID,Broadcast from Root Complex를 사용합니다.
근거: DSP0237, DSP0233, DSP0238
Q8. MCTP Control 메시지는 언제 씁니까?
- 탐색·설정 명령으로
Set Endpoint ID(0x01),Get Endpoint ID(0x02),Get Endpoint UUID(0x03),Get MCTP Version Support(0x04),Get Message Type Support(0x05)를 자주 씁니다. - 먼저
Get Message Type Support로 장치가 PLDM(0x01)을 다룰 수 있는지 확인한 뒤 PLDM 통신으로 넘어가는 흐름이 자연스럽습니다.
근거: DSP0236, DSP0239
PLDM Base 공통 규칙 질문에는 어떻게 답합니까?
한 줄 답: 초기 탐색 명령(GetTID·GetPLDMTypes·GetPLDMVersion·GetPLDMCommands), 5비트 PLDM Instance ID 재시도 규칙, 타이밍 상수(PN1·PT1~PT4)를 DSP0240 기준으로 답합니다.
Q9. PLDM 장치를 처음 만나면 무엇부터 묻습니까?
GetTID(0x02)로 Terminus ID를 확인합니다(SetTID는0x01).GetPLDMTypes(0x04)로 다룰 수 있는 타입(0Base,2플랫폼 모니터링·제어,5펌웨어 업데이트,6RDE)을 확인합니다.GetPLDMVersion(0x03)과GetPLDMCommands(0x05)로 타입별 버전과 명령 목록을 조회하며, 각 타입의 상세 역할은 PLDM 타입이란? Base·모니터링(PDR·센서)·펌웨어 업데이트·RDE 정리에서 볼 수 있습니다.
근거: DSP0240, libpldm base.h
Q10. PLDM Instance ID는 무엇이고 재시도와 어떻게 엮입니까?
- 요청과 응답을 짝짓는 5비트 값이며, 응답 메시지는 요청과 같은 PLDM Instance ID를 담아 돌아옵니다.
- 재시도할 때는 같은 Instance ID를 재사용하고, 해당 요청의 재시도가 모두 끝난 뒤에야 새 Instance ID를 씁니다.
- 이미 성공적으로 처리한 요청을 같은 Instance ID로 다시 받은 응답 측은 명령을 중복 실행하지 않고
SUCCESS를 돌려주며, PLDM 응답 자체는 재시도하지 않습니다(DSP0240에는 “Bad Instance ID”도 정의되어 있습니다).
근거: DSP0240
Q11. PLDM 타이밍(PN1·PT1~PT4)은 어떻게 설명합니까?
PN1요청 재시도 횟수는 최소 2회(첫 요청을 포함해 최소 총 3번 시도)이며, 모든 시도는 첫 요청으로부터PT3최대값 안에 이루어집니다.PT1요청-응답 시간은 최대 100 ms,PT4전송 지연은 최대 100 ms,PT3Instance ID 만료 간격은 최소 5 s·최대 6 s입니다.PT2(요청 측이 재시도하기 전 기다리는 시간)는 단일 숫자가 아니라PT1,PT3,PT4로부터 유도되는 범위입니다.
근거: DSP0240 1.2.1 Table 6
PLDM 모니터링(센서·이벤트) 질문에는 어떻게 답합니까?
한 줄 답: 수치·상태 센서 구분, 상·하한 임계값과 복귀 방향에만 적용되는 센서 임계값 히스테리시스, 이벤트 전송·폴링, PDR 자기 기술 구조를 DSP0248 기준으로 설명합니다.
Q12. 수치 센서와 상태 센서는 어떻게 다릅니까?
- 수치 센서는 온도나 전압 같은 수치 값을
GetSensorReading(0x11)으로 읽으며,Numeric Sensor PDR로 설명됩니다. - 상태 센서는 정해진 상태 집합 중 하나를
GetStateSensorReadings로 읽으며,State Sensor PDR로 설명됩니다.
근거: DSP0248, libpldm platform.h
Q13. 임계값(threshold)과 히스테리시스는 어떻게 동작합니까?
- 상한(upper)과 하한(lower) 임계값은 각각
warning,critical,fatal단계를 가지며(lower fatal < … < upper fatal순서),GetSensorThresholds(0x12)와SetSensorThresholds(0x13)로 읽고 씁니다. - 센서 임계값 히스테리시스는 상한 임계값에서는 빼고 하한 임계값에는 더하며, 더 심각한 상태에서 덜 심각한 상태로 돌아올 때만 적용되어 경계 부근에서 상태가 흔들리는 현상을 막습니다(명령은
GetSensorHysteresis0x15,SetSensorHysteresis). EventState에는 히스테리시스 효과가 반영되지만,PresentState에는 반영되지 않습니다.
근거: DSP0248
Q14. 장치 이벤트는 폴링과 PlatformEventMessage 중 어떻게 받습니까?
- 터미너스가 이벤트 수신 측으로
PlatformEventMessage(0x0A)를 보내 이벤트를 직접 알릴 수 있습니다. - 수신 측이
PollForPlatformEventMessage로 큐에 쌓인 이벤트를 가져올 수도 있습니다. - 센서를 매번 읽는 대신 변화가 생길 때만 이벤트를 받으면 버스 트래픽을 줄일 수 있습니다.
근거: DSP0248
Q15. PDR 저장소는 왜 필요합니까?
- 30초 요약: 장치가 자신의 센서, 이펙터(effecter), 엔티티를 설명하는 레코드(PDR) 모음이며,
GetPDR(0x51)로 가져옵니다. - BMC가 PDR을 통해 어떤 센서 ID를 어떤 단위로 읽어야 하는지 파악하므로 Q1에서 다룬 자기 기술 구조로 이어지며, 자세한 내용은 PLDM 타입이란? Base·모니터링(PDR·센서)·펌웨어 업데이트·RDE 정리에서 볼 수 있습니다.
근거: DSP0248
PLDM 펌웨어 업데이트 질문에는 어떻게 답합니까?
한 줄 답: UA와 FD의 역할, FD가 이미지를 가져가는(RequestFirmwareData) 단계별 PLDM 펌웨어 업데이트 명령 순서, 그리고 취소 명령과 내부 타이머 보호를 DSP0267 기준으로 설명합니다.
Q16. PLDM Type 5 펌웨어 업데이트는 어떤 순서로 진행됩니까?
- 역할은 UA(Update Agent, 주로 BMC)와 FD(Firmware Device)로 나뉘며, 시작 전에
QueryDeviceIdentifiers(0x01)와GetFirmwareParameters(0x02)로 장치 식별자와 현재 버전을 확인합니다. - UA → FD:
RequestUpdate(0x10) → (선택) 패키지 데이터 전달 →PassComponentTable(0x13) → 구성요소별UpdateComponent(0x14)를 보냅니다. - FD → UA: FD가
RequestFirmwareData(0x15)를 반복해 이미지를 당겨간 뒤,TransferComplete(0x16) →VerifyComplete(0x17) →ApplyComplete(0x18)를 차례로 보냅니다. - UA → FD:
ActivateFirmware(0x1A)로 활성화하고GetStatus(0x1B)로 상태를 주기적으로 확인하며, 타입별 개요는 PLDM 타입이란? Base·모니터링(PDR·센서)·펌웨어 업데이트·RDE 정리에서 볼 수 있습니다.
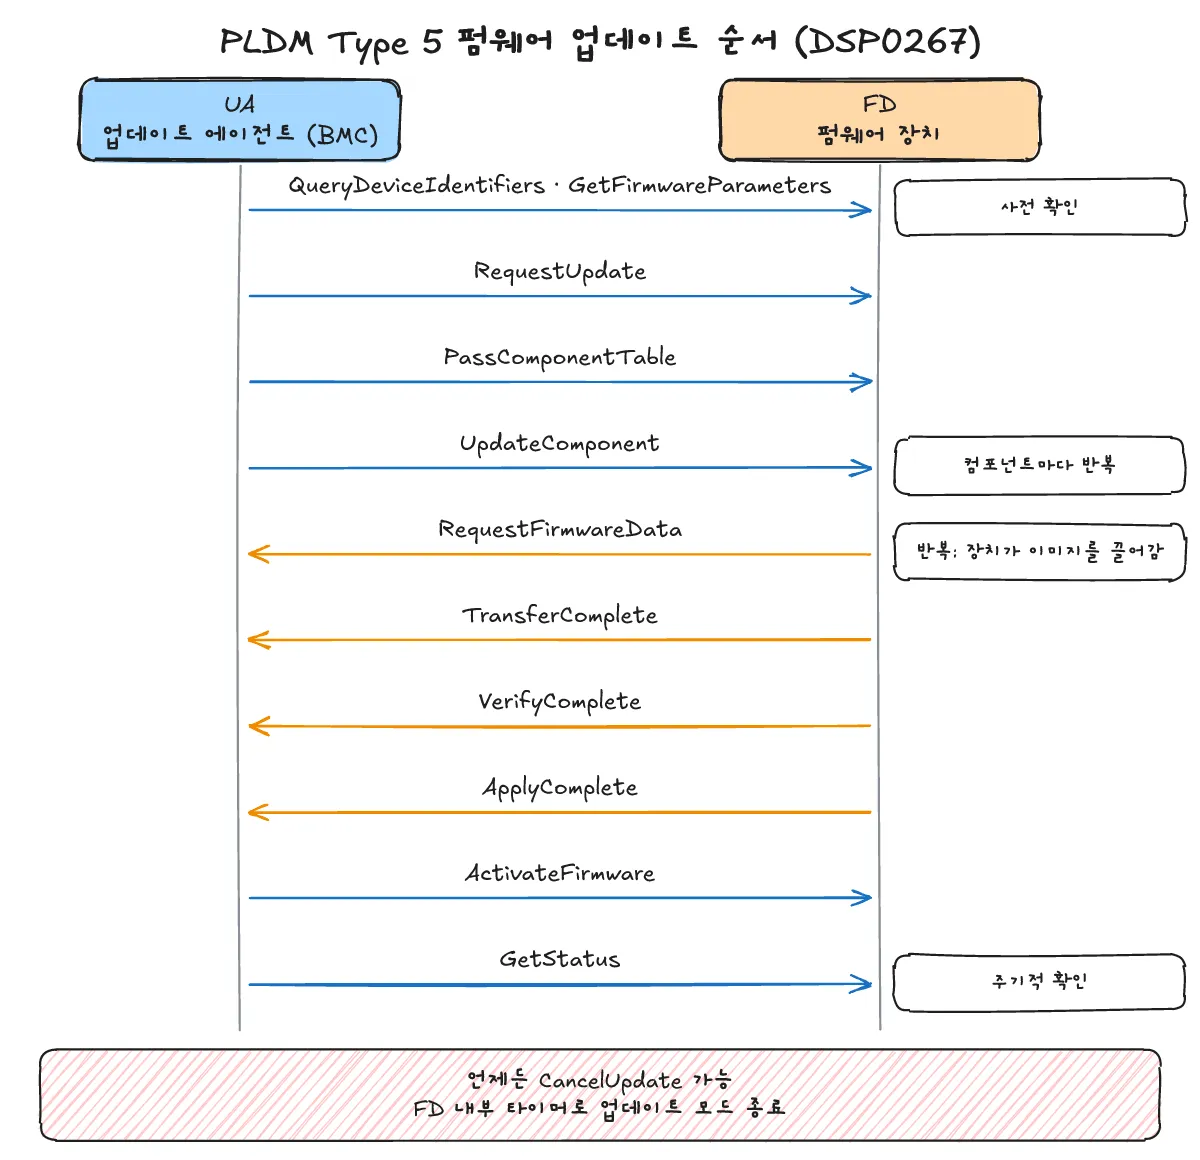
근거: DSP0267 1.3.0, libpldm firmware_update.h
Q17. 펌웨어 업데이트 중 실패·중단은 어떻게 처리합니까?
- UA는
CancelUpdate(0x1D)로 전체 업데이트 모드를 취소하거나,CancelUpdateComponent(0x1C)로 현재 구성요소만 취소할 수 있습니다. - FD에는 업데이트 모드를 끝내는 내부 타이머가 있어서 UA가 사라지더라도 업데이트 모드에 갇히지 않습니다.
GetStatus로 FD의 현재 상태를 확인한 뒤 재시도할지 취소할지 결정합니다.
근거: DSP0267
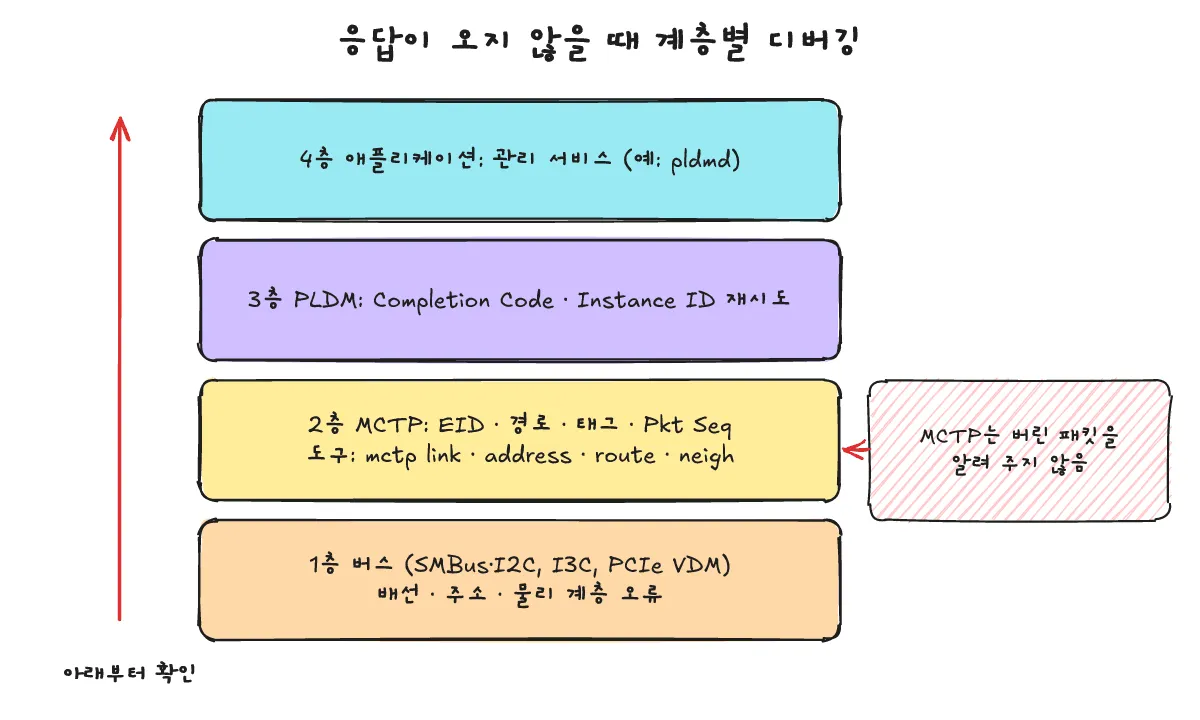
응답이 오지 않을 때 어떤 순서로 디버깅한다고 답합니까?
한 줄 답: MCTP는 버려진 패킷을 알리지 않으므로 물리 버스 → MCTP(EID·라우팅·태그·시퀀스) → PLDM(Completion Code·Instance ID) → 상위 서비스 순서로 아래에서 위로 확인합니다.
Q18. 응답이 오지 않을 때 어떤 순서로 디버깅합니까?
- ① 버스 단계: 데이터 무결성, 프레이밍, 패킷 크기 같은 물리 계층 오류가 나면 그 자리에서 패킷이 버려지므로 배선, 주소, 버스 상태를 가장 먼저 확인합니다.
- ② MCTP 단계: 라우팅할 수 없는 EID, 목적지 EID 불일치, 다룰 수 없는 헤더 버전이나 전송 단위, 잘못된 태그, 순서가 어긋난
Pkt Seq는 모두 조용히 버려집니다. MCTP를 쓸 수 있는 리눅스 환경이라면mctp link,mctp address,mctp route,mctp neigh로 인터페이스·EID·라우팅을 확인합니다(리눅스에서 MCTP·PLDM은 어떻게 다루나? AF_MCTP 소켓·mctp·mctpd·libpldm·pldmd 참고). - ③ PLDM 단계: 응답이 왔는데 실패라면 Completion Code(
SUCCESS0x00,ERROR0x01,ERROR_INVALID_DATA0x02,ERROR_INVALID_LENGTH0x03,ERROR_NOT_READY0x04,ERROR_UNSUPPORTED_PLDM_CMD0x05,ERROR_INVALID_PLDM_TYPE0x20)를 보고, 아예 응답이 없다면 Instance ID 재시도·만료 규칙(Q10, Q11)을 확인합니다. - ④ 애플리케이션 단계: 그다음에야 위쪽 관리 서비스(예:
pldmd)를 살핍니다. MCTP 기본 프로토콜은 흐름 제어·혼잡 제어를 다루지 않고 버려진 패킷을 알려 주지 않으므로, 아래 계층부터 위로 올라가며 확인합니다.
근거: DSP0236 8.7–8.10, DSP0240, libpldm base.h, CodeConstruct/mctp
OpenBMC·Redfish와의 연결은 어떻게 설명합니까?
한 줄 답: 커널 AF_MCTP와 mctpd 위에서 libpldm과 OpenBMC pldmd가 PLDM 메시지를 처리하고, bmcweb이 내부 서비스를 Redfish API로 외부에 노출하며, Type 6 RDE는 장치가 Redfish 데이터를 주고받게 합니다.
Q19. OpenBMC·Redfish와는 어떻게 이어집니까?
- 30초 요약: OpenBMC에는 PLDM 인코딩·디코딩 라이브러리
libpldm과 PLDM 데몬인 OpenBMCpldmd(openbmc/pldm)가 있고, MCTP 쪽은 커널AF_MCTP와mctp/mctpd(CodeConstruct/mctp)를 씁니다(리눅스에서 MCTP·PLDM은 어떻게 다루나? AF_MCTP 소켓·mctp·mctpd·libpldm·pldmd 참고). bmcwebREADME는 이를 “DBus to Redfish translator”로 설명하며, BMC 내부 서비스가 모은 데이터를 외부 Redfish API로 노출하는 개념입니다.- PLDM Type 6 RDE(DSP0218, “PLDM for Redfish Device Enablement”)는 장치가 BEJ 인코딩과 사전(dictionary)을 사용해 Redfish 데이터를 주고받게 해 줍니다.
근거: DSP0218, openbmc/pldm, openbmc/bmcweb, CodeConstruct/mctp
답변할 때 무엇을 피해야 합니까?
한 줄 답: 스펙에 없는 숫자, 타이머 값, 명령 코드를 지어내지 말고, 확실하지 않은 항목은 어느 스펙 문서를 확인할지 답합니다.
- 기억나지 않는 명령 코드나 타이머 숫자를 임의로 추측해서 말하지 않습니다.
- 전송 계층에서 조용히 버려지는 조건(DSP0236)과 PLDM 계층에서 Completion Code로 돌아오는 오류(DSP0240)를 섞지 않고 구분해 답합니다.
- 세부 수치나 필드 정의가 확실하지 않을 때는 DSP0236(MCTP Base), DSP0240(PLDM Base), DSP0248(모니터링), DSP0267(펌웨어 업데이트) 중 어느 문서를 찾아볼지 명확히 밝힙니다.
함께 보면 좋은 글은 무엇입니까?
한 줄 답: MCTP·PLDM 기본 원리, PLDM 타입별 상세 구조, 리눅스 소켓·데몬 활용, 그리고 직렬 버스 비교 글을 함께 볼 수 있습니다.
- MCTP·PLDM이란? 서버 장치 관리 구조와 MCTP 패킷·EID·바인딩 동작 원리
- PLDM 타입이란? Base·모니터링(PDR·센서)·펌웨어 업데이트·RDE 정리
- 리눅스에서 MCTP·PLDM은 어떻게 다루나? AF_MCTP 소켓·mctp·mctpd·libpldm·pldmd
- I2C vs SPI vs UART 차이: 임베디드 면접에서 어떻게 비교하나?
출처는 어디입니까?
한 줄 답: DMTF PMCI 표준 문서와 OpenBMC·CodeConstruct·리눅스 커널 공식 저장소 및 문서입니다.
- DMTF PMCI standards (확인 2026-11-01)
- DSP0236 MCTP Base Specification 1.4.0 (확인 2026-11-01)
- DSP0237 MCTP SMBus/I2C Transport Binding 1.2.0 (확인 2026-11-01)
- DSP0233 MCTP I3C Transport Binding 1.0.1 (확인 2026-11-01)
- DSP0238 MCTP PCIe VDM Transport Binding 1.4.0 (확인 2026-11-01)
- DSP0239 MCTP IDs and Codes 1.12.0 (확인 2026-11-01)
- DSP0240 PLDM Base Specification 1.2.1 (확인 2026-11-01)
- DSP0248 PLDM for Platform Monitoring and Control 1.4.0 (확인 2026-11-01)
- DSP0267 PLDM for Firmware Update 1.3.0 (확인 2026-11-01)
- DSP0218 PLDM for Redfish Device Enablement 1.2.0 (확인 2026-11-01)
- openbmc/libpldm (확인 2026-11-01)
- CodeConstruct/mctp (확인 2026-11-01)
- openbmc/pldm (확인 2026-11-01)
- openbmc/bmcweb (확인 2026-11-01)
- Linux kernel docs, MCTP (확인 2026-11-01)