핵심 요약
Buildroot는 menuconfig/defconfig로 루트파일시스템과 이미지를 빠르게 한 번에 만드는 단순한 도구이고, Yocto는 레이어·레시피·bitbake로 패키지와 배포판을 세밀하게 관리하는 큰 프레임워크입니다. 작은 제품이나 빠른 시작은 Buildroot, 여러 제품·장기 유지보수·패키지 관리가 필요하면 Yocto가 맞습니다.
한 줄 답: 한 제품을 빠르게 만들 때는 Buildroot, 여러 보드와 장기 유지보수가 필요할 때는 Yocto를 고르면 됩니다.
Buildroot와 Yocto는 각각 무엇인가요?
한 줄 답: 둘 다 보드용 크로스 툴체인, 커널, 부트로더, 루트파일시스템, 최종 이미지를 만들어 주는 도구이며, 구성 방식이 다릅니다.
Buildroot는 Kconfig 기반 설정을 사용합니다. make menuconfig로 옵션을 고르고, defconfig로 설정을 저장하고 불러옵니다. Yocto는 BitBake를 사용하는 OpenEmbedded 빌드 시스템이며, meta-* 레이어와 .bb 레시피로 구성됩니다.
크로스 컴파일 자체가 낯설다면 크로스 컴파일이란? ARM용 gcc로 빌드하고 QEMU에서 실행할 때 순서를 먼저 보시길 권합니다.
구조는 어떻게 다른가요?
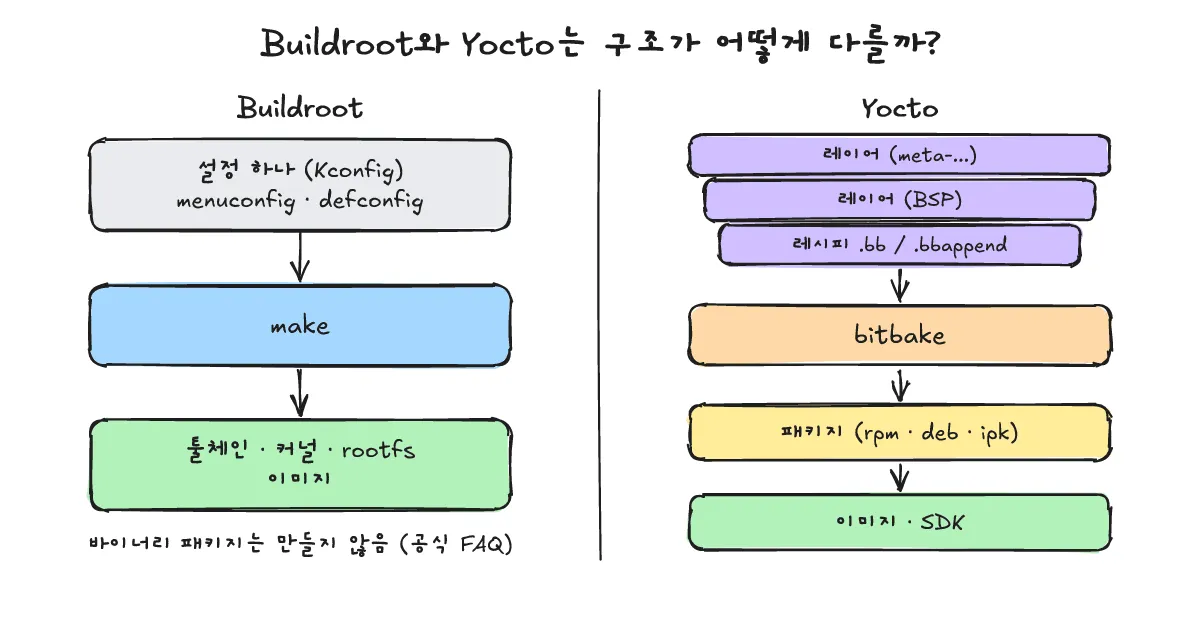
한 줄 답: Buildroot는 하나의 Kconfig 설정에서 make로 이미지까지 가고, Yocto는 레이어와 레시피를 쌓아 bitbake로 패키지를 거쳐 이미지를 만듭니다.
Buildroot 매뉴얼 기준으로 make list-defconfigs로 defconfig 목록을 보고 savedefconfig로 설정을 저장합니다. 툴체인은 내부에서 빌드하거나 외부 툴체인을 쓸 수 있습니다. BR2_EXTERNAL을 쓰면 프로젝트 커스터마이징을 소스 트리 밖에 둘 수 있고, make sdk는 툴체인이 포함된 SDK 타르볼을 만듭니다.
Yocto 문서 기준으로 기능은 레이어, 레시피, .bbappend로 확장합니다. SDK는 일반적으로 populate_sdk로 만들며, 패키지 피드도 사용할 수 있습니다.
패키지 관리에서 차이가 큽니다. Buildroot FAQ 11.7은 단순함을 유지하려고 바이너리 패키지(.deb, .ipkg 등)를 의도적으로 만들지 않는다고 설명합니다. Yocto는 local.conf의 PACKAGE_CLASSES로 package_rpm, package_deb, package_ipk 중에서 고르며, 첫 번째 항목이 이미지와 SDK에 쓰이고 나머지도 패키지를 함께 생성합니다.
| 구분 | Buildroot | Yocto |
|---|---|---|
| 설정 | Kconfig 하나(menuconfig/defconfig) | 레이어 + 레시피 + bitbake |
| 커스터마이징 단위 | BR2_EXTERNAL | 레이어, .bbappend |
| 바이너리 패키지 | 의도적으로 만들지 않음 | PACKAGE_CLASSES로 rpm/deb/ipk 선택 |
| SDK | make sdk | populate_sdk |
Yocto의 bitbake·QEMU 실습은 Yocto bitbake·QEMU 실습에 정리되어 있습니다. defconfig를 줄이는 방법은 「Buildroot defconfig 최소 줄이기 — 끄기·의존·savedefconfig」에서 다룹니다.
빌드 시간과 학습 비용은 어떻게 다른가요?
한 줄 답: 일반적으로 Yocto는 첫 빌드가 무겁고 학습 곡선이 가파르며, Buildroot는 가볍지만 전체 재빌드 규칙을 알고 있어야 합니다.
상대적인 비교이며 측정한 시간 수치는 없습니다. Buildroot 매뉴얼 8.2에 따르면 Buildroot는 설정을 바꾼 뒤 어떤 부분을 다시 빌드해야 하는지 감지하지 않습니다. 따라서 전체 재빌드가 필요한 시점을 사용자가 알아야 하며, 예를 들어 타깃 아키텍처를 바꾸면 완전히 다시 빌드해야 합니다.
Yocto는 재사용 캐시(sstate)가 있어 이후 빌드에서 이점이 있지만, 여기서는 개념만 언급합니다.
어떤 상황에 무엇을 고르나요?
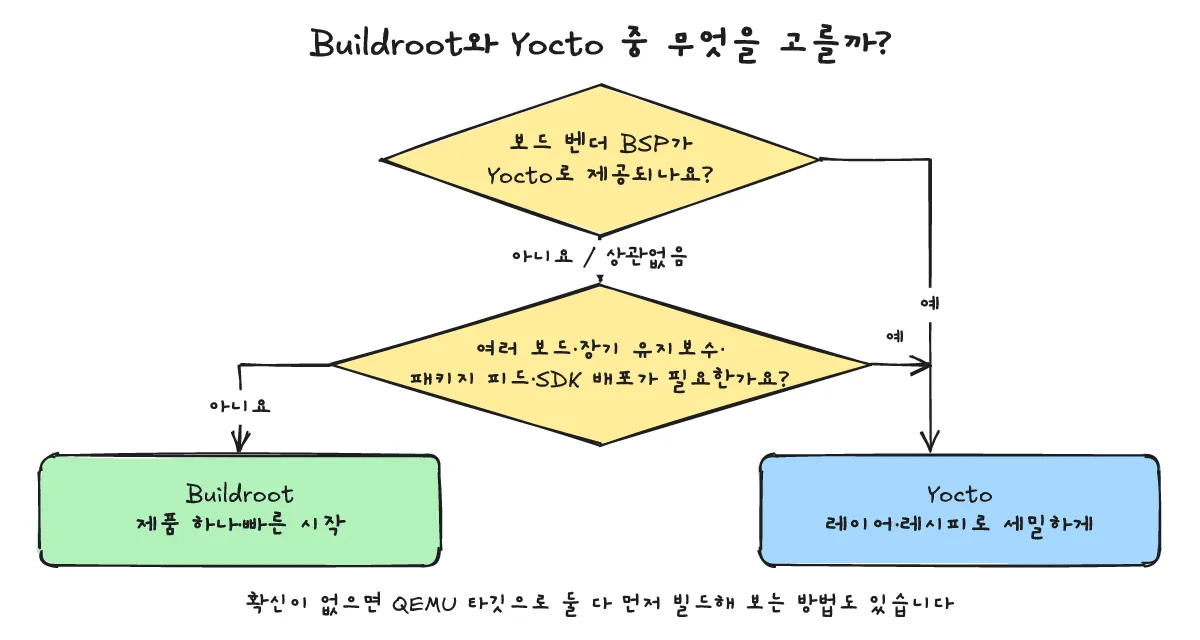
한 줄 답: 한 제품·빠른 시작·소규모 팀이면 Buildroot, 여러 보드·장기 유지보수·SDK와 패키지 피드가 필요하거나 벤더 BSP가 Yocto라면 Yocto이며, 먼저 벤더 BSP를 확인하십시오.
- 먼저 보드 벤더 BSP가 어느 쪽인지 확인합니다. Yocto 기반이면 Yocto가 자연스럽습니다.
- 한 제품, 빠른 시작, 작은 팀이면 Buildroot를 고릅니다.
- 여러 보드, 장기 유지보수, SDK와 패키지 피드가 필요하면 Yocto를 고릅니다.
이미지에서 메모리 문제를 디버깅할 때는 valgrind란? C/C++ 메모리 누수를 찾을 때 ASan과 차이가 도움이 됩니다.
자주 묻는 질문은 무엇인가요?
한 줄 답: 전환은 가능하지만 자동 변환되지 않으며, BSP 확인과 QEMU 먼저 해보기가 가장 안전한 시작입니다.
둘을 바꿔 탈 수 있나요?
가능하지만 설정과 레시피가 자동으로 변환되지는 않으므로 다시 구성해야 합니다.
보드 벤더 BSP는 어느 쪽인가요?
가장 먼저 확인할 항목이며, 선택을 사실상 결정하는 경우가 많습니다.
QEMU 타깃으로 먼저 해볼 수 있나요?
가능합니다. Buildroot에는 qemu_* defconfig가 있고, Yocto에는 qemu* MACHINE이 있습니다. Yocto QEMU 실습은 Yocto bitbake·QEMU 실습을 참고하십시오.
출처는 어디인가요?
한 줄 답: Buildroot 매뉴얼과 Yocto 공식 문서이며, 2026-10-21에 확인했습니다.
함께 보면 좋은 글
- Yocto bitbake·QEMU 실습
- valgrind란? C/C++ 메모리 누수를 찾을 때 ASan과 차이
- 크로스 컴파일이란? ARM용 gcc로 빌드하고 QEMU에서 실행할 때 순서
- Buildroot defconfig 최소 줄이기 — 끄기·의존·savedefconfig