I2C, SMBus, I3C 차이는 2선 버스의 기본 틀인 I2C 위에 SMBus가 어떤 전기·타이밍·명령 제약을 더했는가, 그리고 MIPI I3C가 기존 I2C 장치와의 하위 호환성을 유지하면서 주소 할당·인터럽트·구동 방식을 어떻게 새로 설계했는가에 있습니다. 이 글에서는 SMBus Specification 3.3.1, 리눅스 커널 문서, MIPI I3C 문서에 정리된 사실을 바탕으로 세 규격의 차이점과 파이썬 3.13으로 계산한 SMBus PEC(CRC-8) 예제를 살펴봅니다.
핵심 요약
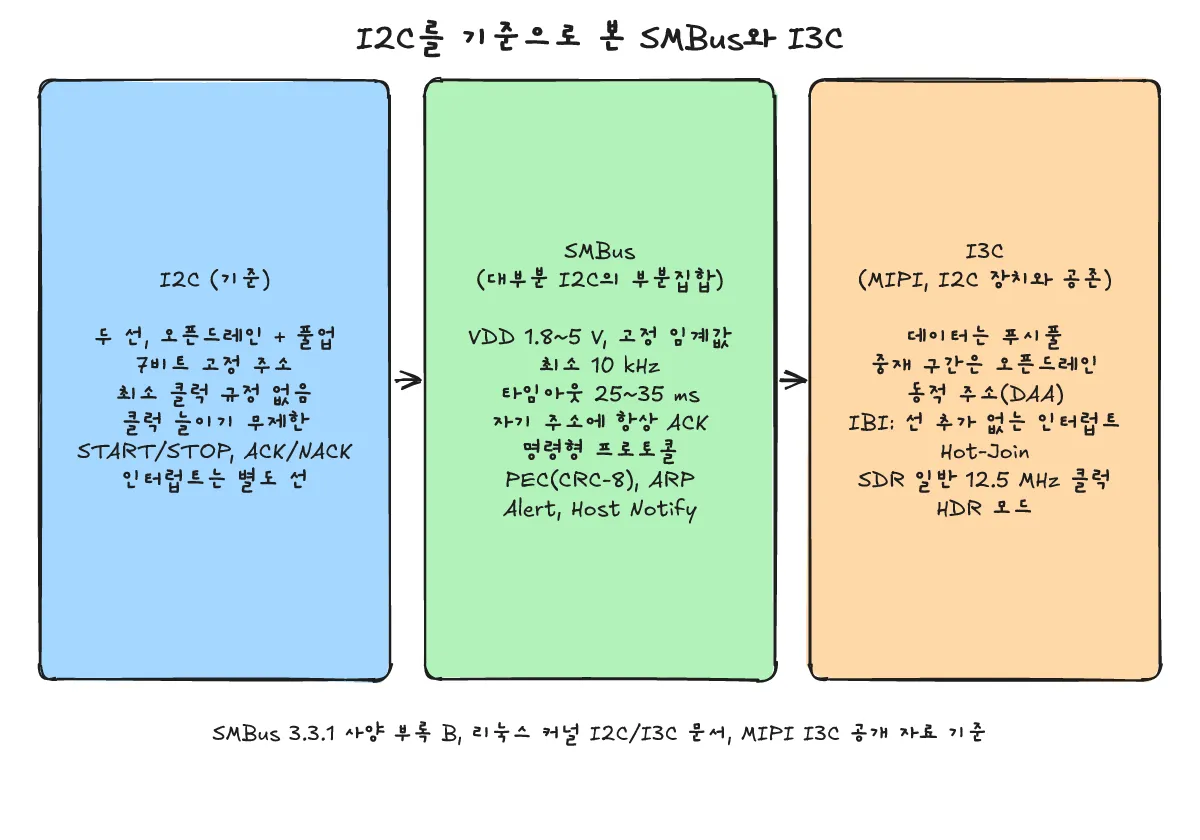
I2C가 풀업 저항을 쓰는 2선 오픈드레인 버스의 기본 규격이라면, SMBus(System Management Bus)는 전원 전압(1.8 V5 V), 고정 입력 임계 전압(35 ms), 정형화된 명령 프로토콜, PEC(CRC-8) 오류 검출, 주소 VIL 0.8 V, VIH 1.35 V), 최소 클럭 10 kHz, 클럭 로우 타임아웃 tTIMEOUT(250x61 기반 ARP를 더해 시스템 관리용 안정성을 강화한 규격입니다. 반면 MIPI I3C는 2선 인터페이스를 유지하면서 DAA 동적 주소 할당(BCR, DCR, 48비트 Provisioned ID), 별도 신호 없는 인밴드 인터럽트(IBI), Hot-Join, 오픈드레인과 푸시풀 혼합 구동, 전형적 12.5 MHz SDR 클럭(전형적 11.1 Mbps) 및 최대 100 Mbps HDR 전송을 도입해 I2C의 속도·인터럽트·주소 한계를 해결한 규격입니다.
I2C, SMBus, I3C 차이와 관계는 무엇입니까?
한 줄 답: SMBus는 I2C 프로토콜을 기반으로 더 엄격한 전기·타이밍·명령 규칙을 정의한 규격이며, MIPI I3C는 I2C의 속도·인터럽트·주소 한계를 넘어서면서 기존 I2C 장치와의 하위 호환성을 제공하는 후속 규격입니다.
기준점이 되는 I2C는 두 가닥의 선과 풀업 저항을 사용하는 오픈드레인 유선 버스로, 7비트 주소, START(S)·Repeated START(Sr)·STOP(P) 조건, ACK/NACK(A/NA) 응답을 사용해 바이트를 주고받습니다. 용어는 I2C 명세 v7부터 이전 용어를 폐기하고 컨트롤러(controller)와 타깃(target)을 쓰며, 리눅스 커널은 역사적으로 어댑터(adapter)와 클라이언트(client)라는 용어를 함께 사용합니다. 리눅스 커널 요약 문서 기준으로 I2C는 일반적으로 최대 400 kHz, 고속 모드에서는 최대 5 MHz까지 동작합니다. 다른 직렬 인터페이스와의 기본 비교는 I2C·SPI·UART 차이와 기초 글에서 다루며, 오픈드레인과 풀업 저항의 원리는 「오픈드레인과 푸시풀은 뭐가 다를까? pull-up/pull-down이 필요한 이유」에서 다룹니다.
리눅스 커널 문서에 따르면 SMBus는 I2C 프로토콜에 기반하며 대부분 I2C 프로토콜 및 신호 방식의 부분집합(subset)입니다. 많은 I2C 장치가 SMBus에서 동작하고 두 규격은 대체로 상호 운용이 가능하지만, SMBus는 I2C 브랜딩에 요구되는 수준을 넘어서는 프로토콜 의미론과 전기적·타이밍 제약을 추가합니다. 이 때문에 SMBus와 I2C의 전기적 제약을 동시에 만족하지 못하는 시스템이 있거나, 공통 SMBus 프로토콜 의미론과 메시지를 모두 구현하지 못하는 장치도 존재합니다.
한편 MIPI I3C는 MIPI에서 표준화한 프로토콜로, 전력 효율을 유지하면서 I2C의 한계를 극복하도록 설계되었습니다. MIPI I3C FAQ와 리눅스 커널 I3C 문서가 꼽는 기존 I2C의 한계는 7비트 고정 주소, 인밴드 인터럽트 부재로 인한 추가 인터럽트 배선 필요, 제한된 데이터 전송 속도, 버스에 연결된 장치의 자동 탐색 부재, 그리고 타깃이 클럭을 늘려(clock stretching) 시스템을 멈추게 할 수 있다는 점입니다. I3C 버스는 I3C 장치와 함께 기존 I2C 장치도 연결할 수 있는 하위 호환성을 갖추고 있습니다.
SMBus는 I2C와 전기적으로 무엇이 다릅니까?
한 줄 답: SMBus는 전원 전압을 1.8 V~5 V로 제한하고 고정 입력 임계 전압(VIL 0.8 V, VIH 1.35 V), 최소 클럭 10 kHz, 세 가지 속도 등급(100 kHz, 400 kHz, 1 MHz) 및 Low Power 등급을 규정합니다.
SMBus Specification 3.3.1(부록 B 및 표 2)은 I2C와 SMBus가 매우 유사하고 일반적으로 상호 운용되지만 다음과 같은 전기적·클럭 차이가 있다고 명시합니다.
전원 전압(VDD)과 입력 임계 전압(VIL·VIH)
SMBus는 공칭 전원 전압(VDD)을 최소 1.8 V에서 최대 5 V로 제한합니다. 입력 임계 전압의 경우 I2C는 VIL = VDD의 30%, VIH = VDD의 70%로 전원 전압에 비례하는 값을 쓰지만, SMBus는 VIL = 0.8 V, VIH = 1.35 V의 고정 임계 전압을 사용합니다. 일반적으로 SMBus의 전원 전압 범위 안에서는 I2C 장치와 SMBus 장치가 상호 운용됩니다.
클럭 주파수 범위와 Low Power 등급
I2C 명세에는 최소 클럭 주파수 제한이 없지만, SMBus는 최소 동작 주파수(fSMB)로 10 kHz를 요구합니다. 최대 클럭 주파수는 버스 속도 등급(class)에 따라 100 kHz, 400 kHz, 1 MHz의 세 가지 등급으로 나뉩니다. 또한 SMBus에는 저전력(Low Power) 등급 명세가 정의되어 있으나 I2C에는 이에 대응하는 명세가 없습니다.
| 항목 | I2C | SMBus (Spec 3.3.1) |
|---|---|---|
공칭 전원 전압 (VDD) | SMBus 같은 범위 제한 없음 | 최소 1.8 V ~ 최대 5 V |
입력 임계 전압 (VIL / VIH) | VDD의 30% / VDD의 70% | 고정 0.8 V / 1.35 V |
| 최소 클럭 주파수 | 제한 없음 | 10 kHz |
| 속도 범위 / 등급 | 일반 최대 400 kHz, 고속 모드 최대 5 MHz | 100 kHz / 400 kHz / 1 MHz (3개 등급) |
| 저전력(Low Power) 등급 | 해당 명세 없음 | Low Power 등급 정의 |
SMBus 타임아웃은 왜 있고 어떻게 동작합니까?
한 줄 답: 타깃이 클럭을 무기한 로우로 붙잡아 버스가 멈추는 현상을 막기 위해, SMBus는 클럭 로우 타임아웃 tTIMEOUT(25~35 ms)과 누적 클럭 연장 한계를 두고 자기 주소에 대한 ACK 응답을 의무화합니다.
tTIMEOUT(25~35 ms)과 클럭 로우 연장 제한
I2C 명세에서는 타깃이 클럭 선을 로우(low)로 붙잡아 두는 시간에 제한이 없습니다. 반면 SMBus는 최소 주파수 10 kHz를 요구할 뿐 아니라, 컨트롤러의 바이트당 누적 클럭 로우 연장과 타깃의 메시지당 누적 클럭 로우 연장을 모두 제한합니다.
여기에 더해 SMBus는 클럭 로우 타임아웃인 tTIMEOUT을 최소 25 ms, 최대 35 ms로 정의합니다(표 2 및 §4.2.2). 이 시간을 넘기면 버스가 멈춘(hung) 것으로 간주하며, 단일 클럭이 tTIMEOUT,MIN(25 ms)보다 길게 로우로 유지되는 것을 감지한 장치는 버스를 놓아야 하고, 늦어도 tTIMEOUT,MAX(35 ms)까지는 모든 장치가 자기 I/O 인터페이스를 리셋하고 새로운 START 조건을 받을 준비를 마쳐야 합니다.
주소 ACK 의무와 명령 기반 프로토콜
SMBus는 장치가 제한된 예외를 제외하고 언제나 자기 자신의 주소에 응답(ACK)하도록 요구합니다. 이 규칙 덕분에 호스트는 장치가 고장 났거나 제거되었는지를 구별할 수 있으며, I2C에는 이러한 의무가 없습니다.
또한 I2C가 바이트를 이동시키는 방법만 규정하는 것과 달리, SMBus는 명령 중심(command-oriented) 프로토콜을 정의합니다. 대표적인 트랜잭션 형태로는 R/W 비트 자리에 1비트만 실어 보내는 Quick Command, Receive Byte, Read/Write Byte, Read/Write Word, Process Call, 그리고 바이트 개수(count byte)를 포함해 최대 32바이트를 주고받는 Block Read/Write가 있습니다. 모든 I2C 장치가 이 SMBus 프로토콜들을 전부 쓸 수 있는 것은 아니며, SMBus 읽기 트랜잭션은 일반적으로 REPEATED START(Sr)를 사용하는데 일부 I2C 장치는 이를 이해하지 못할 수도 있습니다.
PEC는 무엇이고 어떻게 계산합니까?
한 줄 답: PEC(Packet Error Checking)는 주소와 읽기·쓰기 비트를 포함한 모든 메시지 바이트에 다항식 C(x) = x^8 + x^2 + x^1 + 1(0x07) 기반 CRC-8을 계산해 종료 STOP 직전에 붙이는 오류 검출 바이트입니다.
PEC(CRC-8) 규칙과 파이썬 계산 예제
SMBus Revision 1.1에서 도입된 PEC(명세 §6.4)는 전송 끝에 CRC-8 오류 검출 바이트를 덧붙이는 기능입니다. 주소와 읽기/쓰기 비트를 포함한 메시지의 모든 바이트를 대상으로 다항식 C(x) = x^8 + x^2 + x^1 + 1을 사용해 계산하며, 마지막 데이터 바이트를 보낸 장치가 종료 STOP 바로 앞에 PEC 바이트를 덧붙입니다. Quick Command와 Host Notify를 제외한 모든 프로토콜에는 PEC가 있는 변형과 없는 변형이 함께 정의되어 있으며, 일반 장치에서는 선택 사항이지만 ARP 과정에서는 필수입니다.
아래 smbus_pec.py는 실제 하드웨어나 버스 트래픽 없이, 예시 바이트(주소 0x50, 명령 0x10, 데이터 0xAB)에 대해 SMBus PEC CRC-8 값을 파이썬 3.13으로 순수 계산한 코드입니다(동일한 값을 내는 별도의 비트 직렬 구현으로도 교차 확인함).
# SMBus PEC = CRC-8, polynomial x^8 + x^2 + x + 1 (0x07), over every message byte
# including the address+R/W bytes. Example values only (address 0x50, command 0x10, data 0xAB).
def crc8(data, poly=0x07):
    crc = 0
    for byte in data:
        crc ^= byte
        for _ in range(8):
            crc = ((crc << 1) ^ poly) & 0xFF if crc & 0x80 else (crc << 1) & 0xFF
    return crc

def hexs(bs):
    return " ".join(f"{b:02X}" for b in bs)

print(f"check value crc8(b'123456789') = 0x{crc8(b'123456789'):02X}")

addr = 0x50
write_byte = [addr << 1 | 0, 0x10, 0xAB]               # S Addr+Wr, Command, Data
pec = crc8(write_byte)
print(f"Write Byte bytes: {hexs(write_byte)} -> PEC 0x{pec:02X}")

read_byte = [addr << 1 | 0, 0x10, addr << 1 | 1, 0xAB]  # Addr+Wr, Command, Sr Addr+Rd, Data
print(f"Read Byte bytes:  {hexs(read_byte)} -> PEC 0x{crc8(read_byte):02X}")

received = write_byte[:2] + [write_byte[2] ^ 0x01]      # one bit flipped in the data byte
print(f"received {hexs(received)} with PEC 0x{pec:02X}: "
      f"recomputed 0x{crc8(received):02X} -> {'OK' if crc8(received) == pec else 'mismatch'}")
python3 smbus_pec.py의 실행 출력은 다음과 같습니다.
check value crc8(b'123456789') = 0xF4
Write Byte bytes: A0 10 AB -> PEC 0x47
Read Byte bytes:  A0 10 A1 AB -> PEC 0x08
received A0 10 AA with PEC 0x47: recomputed 0x40 -> mismatch
첫 줄의 0xF4는 문자열 "123456789"에 대한 이 CRC-8의 알려진 검증값(check value)으로, 구현 자체를 확인한 결과입니다. 두 번째 줄의 Write Byte 예시에서는 바이트열 A0 10 AB(A0은 주소 0x50을 왼쪽으로 시프트하고 Wr=0을 붙인 값)에 대해 PEC 0x47이 계산됩니다. 세 번째 줄의 Read Byte 예시에서는 Repeated START 뒤에 오는 읽기 주소 바이트 A1이 포함되므로 전체 바이트열이 A0 10 A1 AB가 되어 다른 PEC 값인 0x08이 나옵니다. 마지막 줄처럼 데이터 바이트에서 1비트가 뒤집혀 A0 10 AA로 수신되면 다시 계산한 PEC가 0x40이 되어 수신된 PEC 0x47과 일치하지 않으며(mismatch), 수신 측은 이 불일치로 오류를 검출합니다. 여기 쓰인 주소·명령·데이터는 설명을 위한 임의의 예시 값입니다.
ARP(주소 0x61), SMBus Alert·Host Notify, 커널 드라이버 작성 원칙
SMBus는 버스를 관리하고 알림을 전달하기 위해 다음 프로토콜과 커널 사용 규칙도 함께 둡니다.
- ARP (Address Resolution Protocol): Revision 2.0에서 도입되었으며 장치 열거(enumeration)와 동적 주소 할당을 추가합니다. 모든 ARP 통신은 주소
0x61을 사용하며 반드시 PEC 체크섬을 요구합니다. - SMBus Alert 및 SMBus Host Notify: Revision 1.0에서 도입된 SMBus Alert는 여러 장치가 호스트의 인터럽트 신호 하나를 공유하면서도 어느 장치가 인터럽트를 발생시켰는지 호스트가 알아낼 수 있게 합니다. SMBus Host Notify는 타깃 장치가 컨트롤러 역할을 맡아 호스트로 알림을 보내는 방식으로,
Write Word와 같은 형태에서 명령 코드 자리에 알림을 보낸 장치의 주소를 넣어 전송합니다. - 리눅스 커널 드라이버 작성 원칙: 리눅스 커널 문서는 장치가 SMBus 부분집합만 사용한다면 드라이버가 SMBus 명령을 사용하도록 권고합니다. SMBus 명령 집합은 I2C 어댑터에서 자동으로 I2C 트랜잭션으로 변환되지만, 반대로 일반 I2C 명령은 대부분의 순수 SMBus 어댑터에서 아예 처리할 수 없기 때문입니다. 또한 각 트랜잭션 유형에는
I2C_FUNC_SMBUS_READ_BLOCK_DATA와 같은 기능 플래그(functionality flag)가 있으므로 드라이버에서 이를 확인해야 합니다.
I3C는 I2C와 무엇이 다릅니까?
한 줄 답: MIPI I3C는 2선 인터페이스를 유지하면서 DAA 동적 주소 할당, 외부 신호가 필요 없는 인밴드 인터럽트(IBI), Hot-Join, 공통 명령 코드(CCC), 전형적 12.5 MHz SDR(11.1 Mbps) 및 최대 100 Mbps HDR 전송을 도입합니다.
동적 주소 할당(DAA)과 BCR·DCR·48비트 Provisioned ID
I3C 버스의 모든 I3C 장치는 정상 통신을 시작하기 전에 반드시 동적 주소(dynamic address)를 할당받아야 합니다. 장치를 탐색하고 주소를 부여하는 과정을 DAA(Dynamic Address Assignment)라고 하며, DAA 동안 각 장치는 8비트 BCR(Bus Characteristics Register), 8비트 DCR(Device Characteristics Register), 그리고 48비트 Provisioned ID를 보고합니다. 또한 I3C에는 브로드캐스트 주소 7'h7E가 정의되어 있는데, 이 주소는 기존 I2C에서 예약된(reserved) 주소이므로 같은 버스에 있는 레거시 I2C 타깃이 절대 매칭하지 않습니다.
인밴드 인터럽트(IBI)와 Hot-Join
I3C 타깃은 별도의 외부 인터럽트 신호선 없이 2선 버스 위에서 직접 인밴드 인터럽트(IBI, In-Band Interrupt)를 발생시켜 필요한 연결 수를 줄입니다. 만약 두 장치가 동시에 인터럽트를 걸면, 더 낮은 동적 주소를 가진 장치가 중재에서 이겨 더 높은 우선순위를 갖습니다. 컨트롤러는 필요에 따라 인터럽트를 억제(inhibit)할 수 있습니다. 또한 Hot-Join 기능을 통해 버스가 초기화된 뒤에도 장치가 새로 버스에 합류할 수 있습니다.
CCC 명령과 SDR·HDR 전송 속도
I3C 전송은 크게 세 가지로 나뉩니다. 첫째는 8비트 ID를 쓰는 공통 명령 코드(CCC, Common Command Code)로, bit 7 = 0이면 모든 장치에 보내는 브로드캐스트 명령이고 bit 7 = 1이면 특정 장치에 보내는 다이렉트(direct) 명령입니다. 둘째는 일반 데이터 통신인 프라이빗 SDR(Single Data Rate) 전송으로, 리눅스 커널 문서 기준 전형적인 클럭 주파수는 12.5 MHz이며 MIPI 개요 페이지 기준 전형적인 데이터 전송 속도는 11.1 Mbps입니다. 셋째는 더 높은 성능을 내는 고데이터율(HDR, High Data Rate) 모드로, 최대 100 Mbps 옵션을 제공합니다(리눅스 커널 문서는 HDR-DDR, HDR-TSP, HDR-TSL을 나열하며, MIPI 개요 페이지는 I3C Basic v1.1.1의 HDR-DDR과 HDR-BT를 언급합니다). MIPI I3C Basic은 멤버십 없이 공개적으로 이용할 수 있는 부분집합 규격입니다.
I3C는 왜 푸시풀과 오픈드레인을 섞어 씁니까?
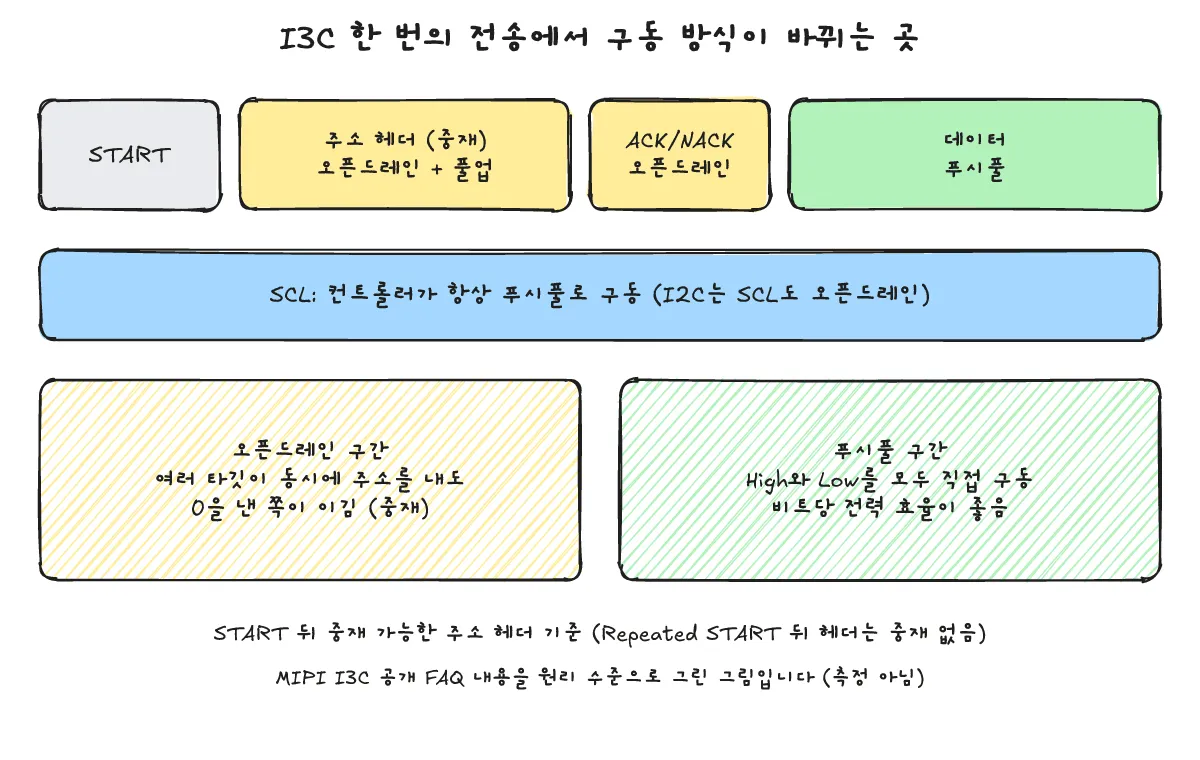
한 줄 답: START 직후 주소 헤더 구간에서는 오픈드레인으로 되돌아가 다중 타깃 중재(arbitration)를 처리하고, 데이터 전송 구간과 SCL 클럭 구동에는 푸시풀을 사용해 고속 전송과 비트당 전력 효율을 얻기 때문입니다.
오픈드레인 주소 중재와 푸시풀 데이터·SCL 구동
MIPI I3C FAQ에 따르면 I3C 버스는 데이터 전송에 푸시풀(Push-Pull) 모드를 사용합니다. 반면 START(Repeated START가 아닌 일반 START) 직후에는 버스가 오픈드레인(Open-Drain) 모드로 되돌아가며 컨트롤러가 오픈드레인 등급 풀업을 켭니다. 이 구간에서는 로우 값(논리 0)을 구동하는 타깃이 중재(arbitration)에서 이기게 되므로, 중재 가능한 주소 헤더를 통해 여러 타깃의 동시 접근을 구분할 수 있습니다.
또한 SCL 클럭 선도 기존 I2C처럼 오픈드레인으로 구동했던 것과 달리 I3C에서는 컨트롤러가 항상 푸시풀로 구동합니다. 이처럼 SCL과 SDA를 오픈드레인 대신 푸시풀로 능동 구동하기 때문에 비트당 전력 효율도 기존 I2C보다 더 높아집니다.
기존 I2C 타깃과의 버스 공존 조건
I3C 버스에는 기존 I2C 타깃을 함께 연결할 수 있으며, 오픈드레인 모드이거나 레거시 I2C 타깃을 지정해 통신할 때는 오픈드레인 풀업이 사용됩니다. 다만 리눅스 커널 I3C 문서에 따르면 I2C 장치가 I3C 버스에서 효율적으로 동작하려면 50 ns 스파이크 필터(spike filter)를 갖추어야 합니다. 또한 레거시 I2C 장치는 DAA를 통해 자동으로 탐색될 수 없으므로, LVR(Legacy Virtual Register) 정보를 포함해 정적으로 선언(statically declared)해 주어야 합니다.
SMBus와 I3C는 어디에 더 쓰입니까?
한 줄 답: SMBus는 배터리·전원 관리, 센서, 인벤토리 EEPROM 같은 시스템 관리 경로에 쓰이고, MIPI I3C는 다중 센서 연결과 서버 시스템 관리, 메모리 사이드밴드, 디버그 및 전력 관리 경로에 쓰입니다.
각 명세와 개요 문서가 제시하는 주요 활용 영역은 다음과 같습니다. SMBus Specification 3.3.1(§1.3)에 따르면 SMBus는 시스템 및 전원 관리, 충전식 배터리 관리, 센서, 인벤토리 EEPROM 등에 쓰입니다. MIPI I3C 개요 페이지에 따르면 I3C는 센서 연결, 서버 시스템 관리, 메모리 사이드밴드(memory sideband), 디버그, 전력 관리 영역에 사용됩니다.
아울러 SMBus와 I3C는 모두 상위 서버 관리 프로토콜을 실어 나르는 물리 계층 전송 수단(바인딩, binding)으로도 쓰입니다. 상위 관리 패킷 구조와 바인딩 동작은 MCTP·PLDM이란? 서버 장치 관리 구조와 MCTP 패킷·EID·바인딩 동작 원리 글에서 확인할 수 있습니다.
자주 묻는 질문은 무엇입니까?
한 줄 답: I2C 어댑터와 SMBus 드라이버의 호환성, PEC 체크섬의 필수 여부, 그리고 I3C 버스에 레거시 I2C 장치를 연결할 때의 조건을 정리했습니다.
I2C 어댑터와 순수 SMBus 어댑터에서 같은 리눅스 드라이버를 쓸 수 있습니까?
장치가 SMBus 프로토콜 부분집합만 사용한다면 드라이버를 SMBus 명령으로 작성해 두 어댑터 모두에서 사용할 수 있습니다. 리눅스 커널에서는 SMBus 명령 집합이 I2C 어댑터 위에서 자동으로 I2C 전송으로 변환되지만, 일반 I2C 명령은 대부분의 순수 SMBus 어댑터에서 처리할 수 없으므로 드라이버에서 I2C_FUNC_SMBUS_READ_BLOCK_DATA 같은 기능 플래그를 확인해 SMBus 명령을 호출하는 것이 권장됩니다.
SMBus 통신에서 PEC(CRC-8) 바이트는 항상 필수입니까?
일반적인 SMBus 전송에서 PEC는 선택 사항이며, Quick Command와 Host Notify를 제외한 모든 프로토콜에 PEC 사용 변형과 미사용 변형이 함께 정의되어 있습니다. 다만 주소 0x61을 사용하는 ARP(Address Resolution Protocol) 동적 주소 할당 통신에서는 PEC 체크섬이 필수입니다.
I3C 버스에 기존 I2C 장치를 함께 연결할 때 어떤 조건이 필요합니까?
I3C는 기존 I2C 장치와 하위 호환되지만, 레거시 I2C 장치는 자동으로 탐색되지 않으므로 LVR 정보를 포함해 정적으로 선언해야 하며 효율적인 동작을 위해 50 ns 스파이크 필터를 갖추어야 합니다. 레거시 I2C 타깃과 통신할 때 컨트롤러는 오픈드레인 풀업을 사용하며, I3C 브로드캐스트 주소 7'h7E는 I2C 예약 주소이므로 기존 I2C 타깃이 이 주소에 매칭하지 않습니다.
함께 보면 좋은 글은 무엇입니까?
한 줄 답: 직렬 통신 인터페이스의 기초, 오픈드레인과 푸시풀 구동 방식, 그리고 상위 서버 관리 프로토콜 바인딩을 다룬 관련 글입니다.
- I2C·SPI·UART 차이와 기초
- MCTP·PLDM이란? 서버 장치 관리 구조와 MCTP 패킷·EID·바인딩 동작 원리
- 「오픈드레인과 푸시풀은 뭐가 다를까? pull-up/pull-down이 필요한 이유」
출처는 어디입니까?
한 줄 답: SMBus 3.3.1 명세서, 리눅스 커널 I2C·SMBus·I3C 공식 문서, 그리고 MIPI I3C 공식 개요 및 공개 FAQ 문서를 참고했습니다.
- System Management Bus (SMBus) Specification Version 3.3.1 (확인 2026-11-04)
- Linux kernel docs: Introduction to I2C and SMBus (확인 2026-11-04)
- Linux kernel docs: The SMBus Protocol (확인 2026-11-04)
- Linux kernel docs: I3C protocol (확인 2026-11-04)
- MIPI I3C specification overview (확인 2026-11-04)
- MIPI I3C v1.2 & I3C Basic v1.2 FAQ (public release edition) (확인 2026-11-04)