오픈드레인(open-drain)과 푸시풀(push-pull) 차이는 GPIO 출력단이 신호선을 하이(1)와 로우(0) 두 레벨 모두로 능동 구동하느냐, 아니면 한쪽 레벨만 능동 구동하고 다른 쪽은 하이 임피던스(high impedance, Hi-Z) 상태로 놓아주느냐에 있습니다. 리눅스 커널의 GPIO 드라이버 및 컨슈머 인터페이스 문서와 파이썬 논리 수준 모델을 바탕으로, 두 출력 구조의 원리와 풀업(pull-up)·풀다운(pull-down) 저항이 필요한 이유를 정리합니다.
핵심 요약
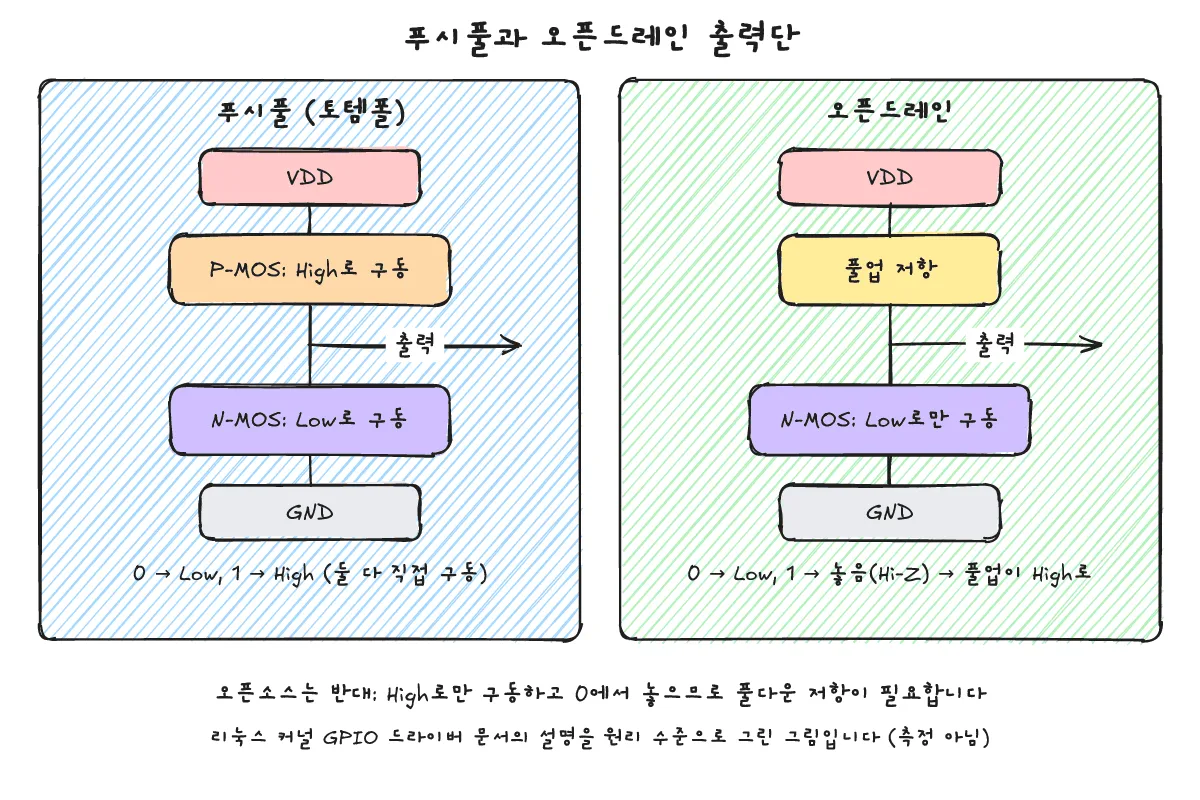
푸시풀 출력은 CMOS 토템폴(totem-pole) 구조의 P-MOS와 N-MOS 트랜지스터 두 개를 써서 선을 하이(1)와 로우(0)로 모두 능동 구동합니다. 반면 오픈드레인 출력은 P-MOS를 비활성화하여 선을 GND(로우)로 당기거나 하이 임피던스(Hi-Z)로 놓아주기만 하므로, 선이 플로팅(floating)되지 않고 하이 레벨이 되려면 풀업 저항이 회로를 완성해야 합니다. 이 특성 덕분에 오픈드레인은 여러 출력을 한 선에 묶는 와이어드 OR(inverse wire-OR) 공유 버스와 외부 VDD를 이용한 레벨 시프트에 쓰이며, 리눅스 커널 gpiolib는 GPIO_OPEN_DRAIN 및 GPIOD_OUT_*_OPEN_DRAIN 플래그로 이를 설정하거나 입력 모드 전환으로 에뮬레이션합니다.
오픈드레인과 푸시풀은 무엇이 다릅니까?
한 줄 답: 푸시풀은 두 트랜지스터로 하이(1)와 로우(0)를 모두 능동 구동하지만, 오픈드레인은 로우만 능동 구동하고 하이 대신 하이 임피던스(Hi-Z) 상태가 됩니다.
푸시풀(토템폴) 출력 구조
리눅스 커널 GPIO 드라이버 인터페이스 문서에 따르면, 집적 회로의 출력 드라이버 단은 흔히 하나의 N-MOS 트랜지스터와 하나의 P-MOS 트랜지스터로 이루어진 CMOS 토템폴(totem-pole) 형태를 갖습니다. 한 트랜지스터가 선을 하이(1)로 구동하고 다른 트랜지스터가 선을 로우(0)로 구동하며, 이를 푸시풀(push-pull) 출력이라고 부릅니다. 출력단 내부의 스위치 두 개가 모두 닫혀 있으면 토템폴 전체가 동작하여 하이와 로우 양쪽을 모두 능동 구동합니다.
오픈드레인과 오픈소스 출력 구조
토템폴의 두 스위치 중 하나를 열면 토템폴의 절반만 남게 되어, 한쪽 레벨을 능동 구동하는 대신 하이 임피던스(high impedance, tristate) 상태를 내보냅니다. 커널 문서에서는 이를 다음과 같이 구분합니다.
- 오픈드레인(open-drain, CMOS) / 오픈컬렉터(open-collector, TTL): P-MOS 트랜지스터를 비활성화하여 선을 능동적으로 하이로 구동하지 않는 방식입니다. 드레인(또는 컬렉터)을 출력으로 내어주므로, 출력은 GND(로우)와 하이 임피던스 사이에서만 구동됩니다.
- 오픈소스(open-source): 반대로 N-MOS 트랜지스터를 비활성화하여 선을 능동적으로 로우로 구동하지 않는 방식입니다. 출력은 VDD(하이)와 하이 임피던스 사이에서만 구동됩니다.
하이 임피던스(Hi-Z)는 무슨 뜻이고 왜 풀업 저항이 필요합니까?
한 줄 답: 하이 임피던스는 출력 트랜지스터가 선을 구동하지 않고 놓아준 상태이므로, 선이 플로팅되지 않고 하이 레벨로 올라가려면 풀업 저항이 회로를 완성해 주어야 합니다.
플로팅(floating) 상태와 풀업 저항의 역할
오픈드레인이나 오픈소스 출력은 각각 하이 또는 로우를 능동 구동하지 않고 출력을 하이 임피던스 값으로 전환할 뿐입니다. 트랜지스터가 열려 있지 않을 때 외부 레일에 대해 하이 임피던스(tristate) 상태를 보이는데, 이때 풀 저항이 연결되어 있지 않으면 놓아진(released) 선은 정해진 논리 레벨이 없는 플로팅(floating) 상태가 됩니다.
따라서 오픈드레인 출력에서는 나가는 레일에 회로를 완성하기 위한 풀업(pull-up) 저항이 필요합니다. 풀업 저항은 레일에 연결된 트랜지스터 중 어느 하나가 선을 능동적으로 로우로 끌어내리지 않는 한, 선이 하이 레벨로 향하게 만듭니다.
오픈소스와 풀다운 저항, 보드 저항과 소프트웨어 제어
반대로 N-MOS를 비활성화해 VDD와 하이 임피던스 사이를 오가는 오픈소스 출력에서는 레일에 회로를 완성할 풀다운(pull-down) 저항이 필요합니다. 트랜지스터가 하이로 구동하지 않을 때 풀다운 저항이 선을 로우 레벨로 유지합니다.
리눅스 커널 문서에 따르면 개별 회로 설계에서는 풀업 또는 풀다운 저항을 회로 기판에 직접 납땜합니다. 또한 GPIO 라인이 .set_config() 콜백을 통해 소프트웨어로 제어되는 풀업·풀다운을 제공할 수도 있습니다. 다만 기본 GPIO 드라이버 설정만으로는 저항값을 알지 못한 채 풀업이나 풀다운을 켜고 끄는 것만 가능하며, 서로 다른 저항값을 다루려면 GPIO 칩과 핀 컨트롤러가 결합된 구성이 필요합니다.
오픈드레인을 여러 장치가 한 선에 묶으면 어떻게 됩니까?
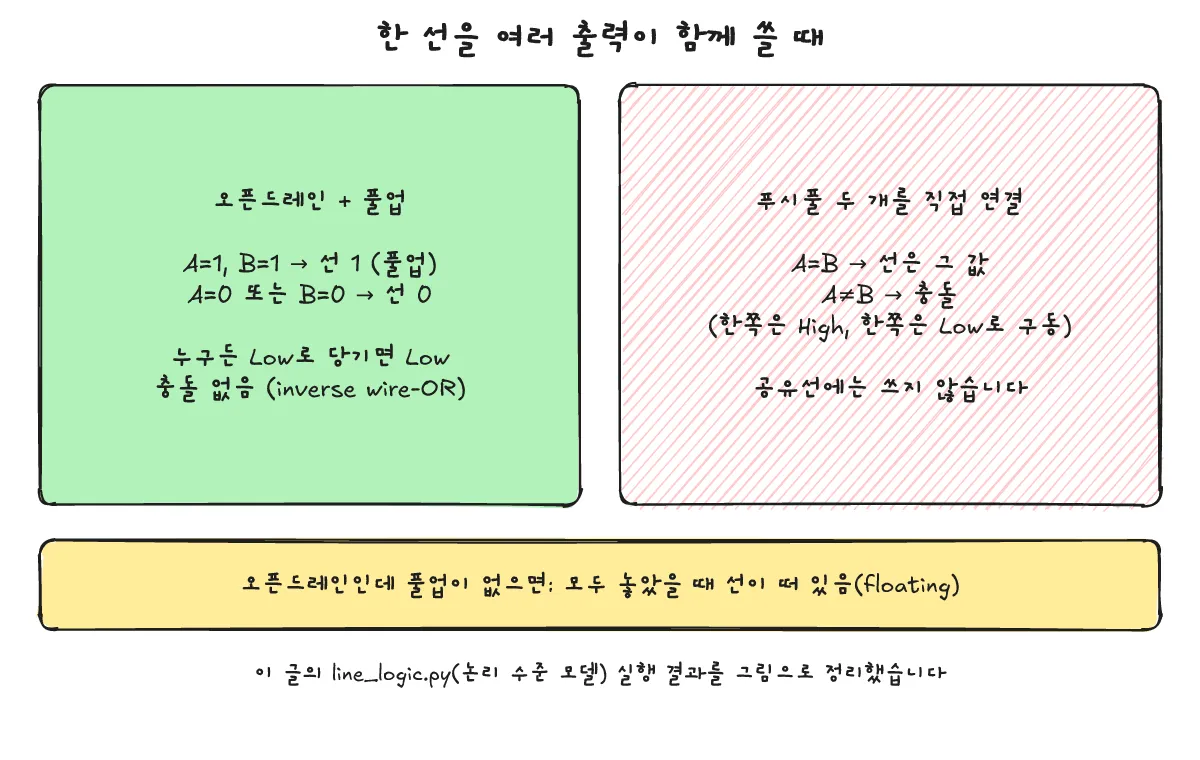
한 줄 답: 어느 한 출력이라도 로우(0)로 당기면 선 전체가 로우가 되고 모두 놓아주어야(Hi-Z) 풀업 저항에 의해 하이가 되는 와이어드 OR(inverse wire-OR)로 동작합니다.
와이어드 OR(inverse wire-OR) 원리
리눅스 커널 문서는 오픈드레인의 두 가지 핵심 용도 중 하나로 입출력 선에서의 역 와이어드 OR(inverse wire-OR) 구성을 꼽습니다. 같은 선에 연결된 다른 출력이 동시에 논리 하이(하이 임피던스)를 내보내고 있더라도, 선에 연결된 어느 구동 단이든 충돌 없이 선을 로우로 끌어내릴 수 있습니다. 커널 문서는 이 구조의 대표적인 예로 I2C 버스의 SCL과 SDA 라인을 들며, I2C 버스는 정의상 풀업 저항을 갖춘 와이어드 OR 버스라고 설명합니다.
논리 수준 모델(line_logic.py)로 본 공유 선 상태
아래 line_logic.py는 본문 작성을 위해 Python 3.13 환경에서 실행한 예시로, 회로 시뮬레이션이나 하드웨어 실측이 아니라 공유 선이 어떤 논리 상태로 결정되는지 보여 주는 설명용 논리 수준 모델(logic-level model)입니다.
# Logic-level model only (not a circuit simulation): what level does a shared line settle to?
# Each output is "low" (drives 0), "high" (drives 1) or "z" (released / high impedance).
from itertools import product

def resolve(outputs, pull):
    drives = {o for o in outputs if o != "z"}
    if drives == {"low", "high"}:
        return "CONFLICT (one drives high, one drives low)"
    if drives:
        return "0" if "low" in drives else "1"
    return {"up": "1 (pull-up)", "down": "0 (pull-down)", None: "floating"}[pull]

def open_drain(value):          # 0 -> pull the line low, 1 -> release it
    return "low" if value == 0 else "z"

def push_pull(value):           # 0 -> drive low, 1 -> drive high
    return "low" if value == 0 else "high"

print("open-drain, two outputs, pull-up")
for a, b in product([0, 1], repeat=2):
    print(f"  A={a} B={b} -> line {resolve([open_drain(a), open_drain(b)], 'up')}")

print("open-drain, both released, no pull resistor")
print(f"  A=1 B=1 -> line {resolve([open_drain(1), open_drain(1)], None)}")

print("push-pull, two outputs on one line")
for a, b in product([0, 1], repeat=2):
    print(f"  A={a} B={b} -> line {resolve([push_pull(a), push_pull(b)], None)}")
python3 line_logic.py를 실행한 출력은 다음과 같습니다.
open-drain, two outputs, pull-up
  A=0 B=0 -> line 0
  A=0 B=1 -> line 0
  A=1 B=0 -> line 0
  A=1 B=1 -> line 1 (pull-up)
open-drain, both released, no pull resistor
  A=1 B=1 -> line floating
push-pull, two outputs on one line
  A=0 B=0 -> line 0
  A=0 B=1 -> line CONFLICT (one drives high, one drives low)
  A=1 B=0 -> line CONFLICT (one drives high, one drives low)
  A=1 B=1 -> line 1
첫 번째 블록처럼 풀업 저항이 있는 선에 오픈드레인 출력 두 개(A, B)를 묶으면, A=0 B=1이거나 A=1 B=0일 때도 선은 충돌 없이 0이 되고 두 출력 모두 1(놓아줌)일 때만 풀업 저항을 통해 1 (pull-up)이 됩니다. 반면 두 번째 블록처럼 풀 저항이 없는 상태에서 두 출력 모두 선을 놓아주면(A=1 B=1) 선은 floating 상태가 됩니다.
푸시풀은 언제 쓰고 왜 한 선에 직접 묶지 않습니까?
한 줄 답: 푸시풀은 단일 출력이 하이와 로우를 직접 구동할 때 쓰며, 두 푸시풀 출력을 한 선에 묶어 서로 다른 레벨을 내보내면 한쪽은 하이로 밀고 다른 쪽은 로우로 당기는 충돌(CONFLICT)이 발생합니다.
두 푸시풀 출력의 구동 충돌
푸시풀 출력 두 개를 같은 선에 직접 묶어 놓으면, 두 출력이 서로 반대 논리 레벨을 구동할 때 서로 싸우게 됩니다. 위 line_logic.py 출력의 세 번째 블록에서 보듯이 A=0 B=1 또는 A=1 B=0이면 한쪽은 하이로 구동하고 다른 쪽은 로우로 구동하므로 CONFLICT (one drives high, one drives low)가 나타납니다. 이 때문에 공유 선에는 푸시풀 출력들을 그대로 묶어 쓰지 않습니다.
단방향 구동 신호선에서의 활용
반면 한 선을 여러 출력이 동시에 구동하지 않는 구조에서는 외부 풀 저항 없이도 하이와 로우를 모두 직접 구동하는 푸시풀이 적합합니다. SPI처럼 각 신호선을 한 장치가 정해진 방향으로 구동하는 버스는 보통 푸시풀 출력을 씁니다.
오픈드레인은 레벨 시프트에 어떻게 쓰입니까?
한 줄 답: 출력 트랜지스터가 하이를 직접 구동하지 않으므로, 풀업 저항을 외부의 더 높은 VDD 레일에 연결하면 선의 하이 레벨을 해당 VDD까지 끌어올리는 레벨 시프트가 됩니다.
외부 풀업 VDD를 통한 하이 레벨 결정
리눅스 커널 GPIO 드라이버 인터페이스 문서가 설명하는 오픈드레인의 또 다른 핵심 용도는 레벨 시프트(level-shifting)입니다. 이는 출력단이 자리 잡고 있는 실리콘 자체의 논리 레벨보다 더 높은 논리 레벨에 도달하기 위해 사용합니다.
오픈드레인에서도 와이어드 OR과 마찬가지로 선에 풀업 저항이 있어야 합니다. 출력 트랜지스터가 선을 놓아주면 선의 레벨은 풀업 저항이 연결된 VDD만큼 높아지는데, 이 VDD는 트랜지스터 쪽이 쓰는 레벨보다 더 높을 수 있어 더 높은 VDD로의 레벨 시프트가 이루어집니다.
리눅스 GPIO에서는 어떻게 설정합니까?
한 줄 답: 리눅스 커널 gpiolib는 GPIO_OPEN_DRAIN 및 GPIOD_OUT_*_OPEN_DRAIN 플래그와 gpio_chip의 .set_config() 콜백으로 하드웨어를 설정하며, 하드웨어가 이를 직접 제공하지 않으면 입력 모드 전환으로 에뮬레이션합니다.
드라이버 설정(.set_config)과 입력 모드 에뮬레이션
리눅스 커널 문서에 따르면 어떤 GPIO 하드웨어는 트랜지스터 하나만 두어 오픈드레인이나 오픈소스로 고정 배선(hard-wired)되어 있고, 어떤 하드웨어는 레지스터 비트를 바꿔 소프트웨어로 설정할 수 있습니다. 소프트웨어 설정이 가능한 하드웨어는 머신 파일이나 하드웨어 기술에서 전달된 GPIO_OPEN_DRAIN 또는 GPIO_OPEN_SOURCE 플래그에 응답하여 gpio_chip의 .set_config() 콜백으로 모드를 설정합니다.
만약 하드웨어가 오픈드레인을 직접 수행할 수 없으면 커널 gpiolib가 이를 에뮬레이션합니다. 출력 값 0에 대해서는 평소처럼 선을 로우로 구동하고, 출력 값 1에 대해서는 선을 입력(input) 모드로 전환합니다. 커널 문서는 입력 모드가 하이 임피던스와 등가여서 모드를 전환할 때 생길 수 있는 글리치(glitch)를 제외하면 전기적으로 동일하게 동작하며, 오픈소스 에뮬레이션도 같은 원리를 따른다고 설명합니다. 사용자 공간에서 리눅스 GPIO 캐릭터 디바이스를 다루는 기본 인터페이스는 libgpiod, 리눅스에서 GPIO 라인을 다루는 법에서 확인할 수 있습니다.
Consumer 플래그와 gpiod_set_value 동작 표
리눅스 커널 GPIO 디스크립터 컨슈머 인터페이스 문서에 따르면, 컨슈머 드라이버는 GPIOD_OUT_LOW_OPEN_DRAIN 또는 GPIOD_OUT_HIGH_OPEN_DRAIN 플래그를 써서 해당 라인이 전기적으로 오픈드레인으로 쓰이도록 강제할 수 있습니다. 이 플래그는 I2C처럼 오픈드레인이 필수인 곳에 쓰이며, 매핑에 오픈드레인이 설정되어 있지 않더라도 경고를 내보내고 오픈드레인을 강제합니다.
오픈드레인과 오픈소스 라인에서 gpiod_set_value()에 전달하는 논리 값과 실제 물리적인 선 구동 상태의 관계는 커널 문서의 표와 같습니다.
| 설정 방식 | gpiod_set_value(desc, 0) | gpiod_set_value(desc, 1) |
|---|---|---|
| 오픈드레인(Open drain) | 로우(low) | 하이 임피던스(high impedance) |
| 오픈소스(Open source) | 하이 임피던스(high impedance) | 하이(high) |
또한 컨슈머 인터페이스 문서는 출력 라인의 값을 읽을 때 오픈드레인 시그널링 등의 이유로 반환되는 값이 지정한 출력 값과 항상 일치하지는 않는다고 덧붙입니다.
버스 프로토콜 연결
이처럼 오픈드레인과 풀업 저항으로 만든 와이어드 OR 공유 선이 실제 버스 규격으로 이어지는 구조는 I2C, SMBus, I3C는 뭐가 다를까?에서 이어서 다룹니다.
주요 직렬 버스들의 전반적인 개요는 I2C·SPI·UART 차이와 기초 글에서 볼 수 있습니다.
자주 묻는 질문(FAQ)은 무엇입니까?
한 줄 답: 오픈드레인 설정 값과 실제 선의 레벨, 하드웨어 에뮬레이션, 오픈소스 출력의 차이를 세 가지 질문으로 정리했습니다.
오픈드레인 라인에서 gpiod_set_value(desc, 1)을 호출하면 왜 하이를 구동하지 않고 하이 임피던스가 되며, 출력 라인을 읽을 때 설정 값과 다를 수 있습니까?
리눅스 커널 GPIO 컨슈머 문서에 따르면 오픈드레인 라인은 출력을 능동적으로 하이로 구동하지 않고 하이 임피던스 상태로 전환하기만 합니다. 따라서 gpiod_set_value(desc, 1)은 선을 하이 임피던스로 놓아주며, 같은 선의 다른 장치가 로우로 당기는 등 오픈드레인 시그널링 상태에 따라 출력 라인을 읽었을 때 반환되는 값이 지정한 출력 값과 일치하지 않을 수 있습니다.
GPIO 하드웨어가 오픈드레인을 직접 제공하지 않을 때 리눅스 gpiolib는 어떻게 동작합니까?
커널 gpiolib가 소프트웨어로 오픈드레인을 에뮬레이션합니다. 값이 0일 때는 일반 출력처럼 로우로 구동하고, 값이 1일 때는 하이 임피던스와 등가인 입력(input) 모드로 라인을 전환합니다. 모드 전환 시 발생할 수 있는 글리치를 제외하면 전기적으로 동일하게 동작합니다.
오픈드레인과 오픈소스 출력은 무엇이 다르며 각각 어떤 풀 저항을 씁니까?
CMOS 토템폴에서 P-MOS를 비활성화해 GND(로우)와 하이 임피던스 사이에서 구동하는 것이 오픈드레인이고, N-MOS를 비활성화해 VDD(하이)와 하이 임피던스 사이에서 구동하는 것이 오픈소스입니다. 회로를 완성하기 위해 오픈드레인에는 풀업 저항이 필요하고 오픈소스에는 풀다운 저항이 필요합니다.
함께 보면 좋은 글은 무엇입니까?
한 줄 답: 리눅스 GPIO 제어와 직렬 버스 기초를 다룬 관련 글 목록입니다.
출처는 어디입니까?
한 줄 답: 리눅스 커널 공식 GPIO 드라이버 및 컨슈머 인터페이스 문서를 참고했습니다.
- Linux kernel docs: GPIO Driver Interface (확인 2026-11-04)
- Linux kernel docs: GPIO Descriptor Consumer Interface (확인 2026-11-04)