ESP32 에뮬레이터는 실물 하드웨어가 당장 손에 없거나 보드에 펌웨어를 플래싱하기 전에, PC나 웹 브라우저에서 빌드한 펌웨어를 먼저 돌려보고 싶을 때 찾는 도구입니다. 이 글은 직접 펌웨어 빌드나 에뮬레이션을 실행하지 않고, 공식 문서와 공개 저장소·커뮤니티 논의에 기반해 에뮬레이터의 개념과 활용 상황, 실제 보드와의 하드웨어 차이, 관련 도구들을 정리합니다.
핵심 요약
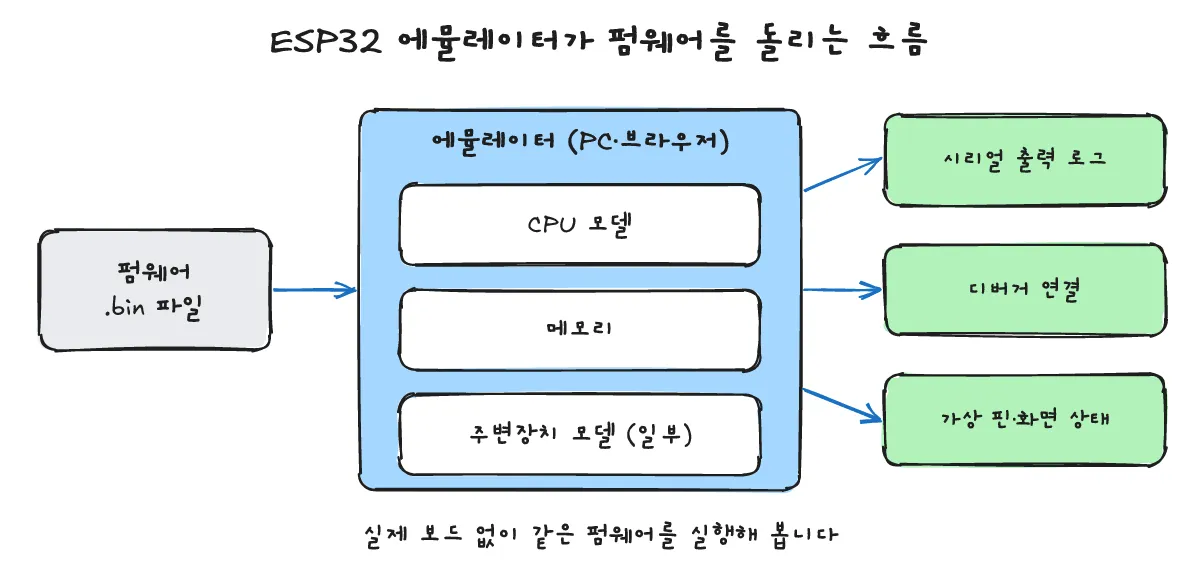
ESP32 에뮬레이터는 ESP32의 CPU와 일부 주변장치를 소프트웨어로 흉내 내서, 빌드한 펌웨어를 실제 보드 없이 PC나 브라우저에서 실행해 보는 도구입니다. 로직 확인과 빠른 반복에는 유용하지만, 타이밍·전원·무선(Wi-Fi/BLE)·아날로그 동작처럼 실제 하드웨어에 기대는 부분은 보드에서 다시 확인해야 합니다.
ESP32 에뮬레이터란 무엇입니까?
한 줄 답: ESP32의 CPU 명령어와 메모리, 일부 주변장치를 소프트웨어로 모사해 동일한 펌웨어 바이너리를 보드 없이 실행하는 도구입니다.
에뮬레이터와 시뮬레이터를 구분하면, 에뮬레이터는 대상 하드웨어(CPU 명령어, 주변장치)를 흉내 내어 실제 펌웨어 바이너리를 그대로 실행하는 반면, 시뮬레이터는 동작을 더 높은 수준에서 모델링하며 실제 바이너리를 그대로 실행하지 않을 수도 있습니다.
예를 들어 Espressif의 ESP-IDF 공식 문서에서 설명하는 QEMU 기반 에뮬레이터는 ESP32의 CPU와 메모리, 여러 주변장치를 소프트웨어로 에뮬레이션합니다. 빌드한 펌웨어 바이너리를 입력하면 가상화된 CPU와 주변장치 모델을 거쳐 에뮬레이션된 UART 출력 등을 확인하는 구조입니다.
언제 쓰면 좋습니까?
한 줄 답: 실물 보드가 당장 없거나 CI 자동화 검증, GDB 기반 로직 디버깅, 되돌릴 수 없는 보안 설정 변경을 안전하게 확인하고 싶을 때 유용합니다.
- 실물 보드 없이 테스트할 때: Espressif의 ESP-IDF 프로그래밍 가이드(QEMU Emulator 문서)에 따르면,
idf.py를 통해 실제 하드웨어에 플래싱하지 않고도 애플리케이션을 QEMU에서 실행하고 디버깅할 수 있습니다. - 모니터링과 GDB 로직 디버깅: 공식 문서에는 에뮬레이션된 UART에 IDF Monitor를 연결해 애플리케이션을 실행하거나 GDB로 디버깅하는 방식이 안내되어 있습니다. 문서에 기재된 명령으로는
idf.py qemu monitor와idf.py qemu gdb가 있습니다(공식 문서에 있는 명령, 이 글에서 실행하지 않음). 일반적인 임베디드 리눅스 환경의 GDB 디버깅 흐름은 임베디드 리눅스에서 gdb로 크래시 원인은 어떻게 찾나? core dump·gdbserver 실전 글을 참고할 수 있습니다. - 가상 장치 및 위험 부담 없는 기능 확인: ESP-IDF 공식 문서는 실제 ESP32 하드웨어에는 존재하지 않는 가상 프레임버퍼(virtual framebuffer) 장치와, 실제 하드웨어에서 되돌릴 수 없는 작업(irreversible operations)을 일으키지 않고 보안 기능을 테스트할 수 있는 eFuse 에뮬레이션을 설명합니다.
- 개발·테스트·CI 자동화: 브라우저에서 ESP32 펌웨어를 실행하는 오픈소스 에뮬레이터를 소개한 Show HN 스레드에서도, 개발·테스트·CI 파이프라인에 활용하려면 어떤 요소가 필요한지 논의가 이루어졌습니다.
실제 보드와 무엇이 다릅니까?
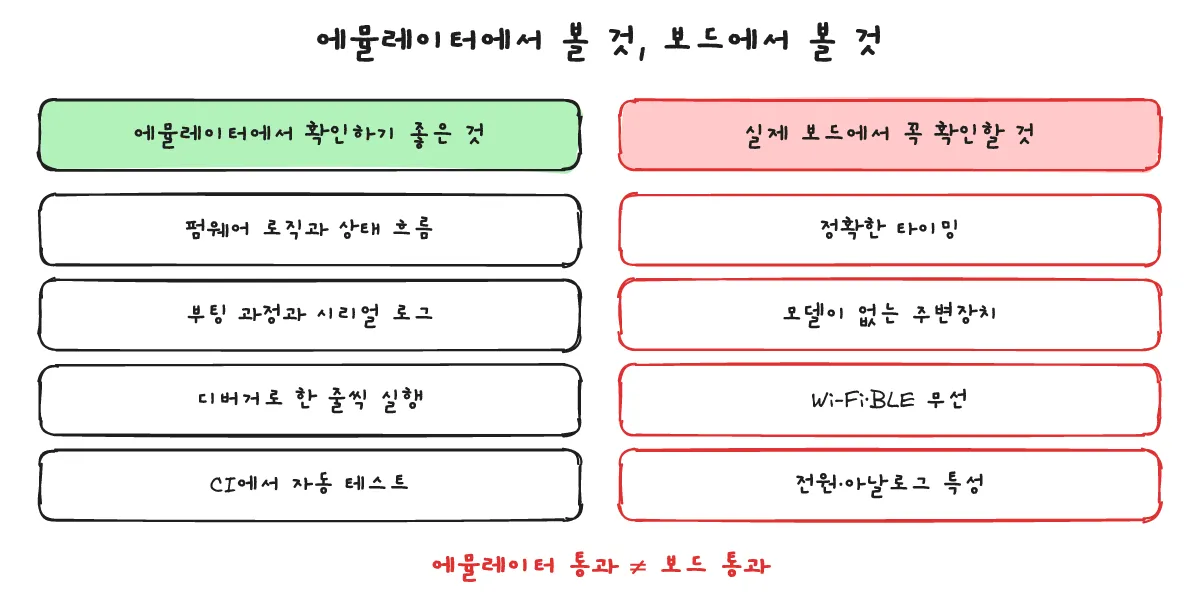
한 줄 답: 정밀한 타이밍, 주변장치 구현 범위, 무선(Wi-Fi·BLE), 전원 및 아날로그 특성이 실물과 다르므로 에뮬레이터를 통과해도 실제 보드에서 반드시 다시 검증해야 합니다.
펌웨어 시뮬레이션이나 에뮬레이션 환경에서 정상 동작하더라도 그것이 곧 실제 보드에서의 통과를 보장하지는 않습니다. Show HN 커뮤니티 논의와 하드웨어 특성을 바탕으로 주의할 차이를 정리하면 다음과 같습니다.
- 주변장치 모사 수준(Peripheral coverage): 다양한 주변장치를 충분히 세밀하게 에뮬레이션하는 일은 어렵습니다.
- 정밀한 타이밍(Timing): 예를 들어 DMA나 RMT를 이용해 LED 스트립을 구동하는 것처럼 타이밍에 민감한 기능은 타이밍이 충실하게 에뮬레이션되어야만 의도대로 동작합니다.
- 무선 통신(Wi-Fi·BLE): 실제 무선 동작은 물리적인 RF 하드웨어와 전파 환경에 의존합니다.
- 전원 및 아날로그 특성: 전원 소비 특성이나 아날로그 신호 동작처럼 물리적 회로에 기대는 영역은 소프트웨어 모사만으로 완전히 대체할 수 없습니다.
어떤 도구들이 있습니까?
한 줄 답: 공식 문서에서 안내하는 Espressif의 QEMU 포크와 브라우저·로컬 실행을 목표로 한 오픈소스 esp32sim, 웹 기반 시뮬레이터인 Wokwi 같은 도구들이 있습니다.
- Espressif QEMU 포크: Espressif ESP-IDF QEMU Emulator 공식 가이드에서 안내하는 도구로, Espressif가 ESP32의 CPU·메모리·여러 주변장치를 다루도록 유지하는 QEMU 포크입니다.
- esp32sim: mikroverk/esp32sim GitHub 저장소에 공개된 오픈소스 ESP32 에뮬레이터로, 저장소 설명에는 하드웨어나 클라우드, 구독 없이 실제 펌웨어를 로컬이나 브라우저에서 실행한다고 소개되어 있습니다. 작성자는 Show HN: Esp32sim – Run ESP32 firmware in the browser 스레드(2026-10-17 게시)를 통해 브라우저에서 ESP32 펌웨어를 실행하는 이 프로젝트를 공유하며 개발·테스트·CI 활용에 필요한 의견을 물었습니다.
- Wokwi: Show HN 댓글에서 비교 대상으로 언급된 웹 기반 시뮬레이터 Wokwi입니다. 이처럼 보드 없이 펌웨어를 돌려 보는 도구는 이미 여럿 있습니다.
한편 QEMU는 임베디드 리눅스 환경에서도 널리 쓰이며, 이미지 빌드 후 실행 흐름은 Yocto bitbake 설치부터 첫 빌드까지? core-image-minimal을 QEMU로 띄우는 법 글에서 다룹니다. 다른 아키텍처용 바이너리를 빌드해 QEMU에서 실행하는 절차는 크로스 컴파일이란? ARM용 gcc로 빌드하고 QEMU에서 실행할 때 순서 글을 참고할 수 있습니다.
자주 묻는 질문은 무엇입니까?
한 줄 답: 에뮬레이터 결과의 신뢰 범위와 무선 기능 확인 여부, CI 파이프라인 활용 가능성에 관한 핵심 질문 세 가지를 정리했습니다.
에뮬레이터에서 통과하면 실제 보드에서도 그대로 동작합니까?
아닙니다. 에뮬레이터는 로직 확인과 빠른 반복에는 유용하지만, 타이밍에 민감한 동작(예: DMA/RMT 기반 제어)이나 주변장치 세부 동작, 전원·아날로그 특성은 실제 하드웨어와 차이가 있으므로 반드시 실물 보드에서 다시 확인해야 합니다.
Wi-Fi나 BLE 같은 무선 기능도 에뮬레이터에서 확인할 수 있습니까?
사용하는 도구에 따라 다르며, 실제 무선 통신은 물리적인 RF 하드웨어에 의존하므로 최종 동작은 실물 보드에서 확인해야 합니다.
CI 파이프라인에서 자동 검증 용도로 쓸 수 있습니까?
개념적으로 활용을 검토할 수 있습니다. Espressif 공식 문서는 실물 하드웨어에 플래싱하지 않고 QEMU에서 애플리케이션을 실행·디버깅하는 방법을 설명하고 있으며, Show HN의 esp32sim 스레드에서도 작성자가 개발·테스트·CI 환경에 도입하기 위해 필요한 점들을 질문하며 논의가 이루어졌습니다.
함께 보면 좋은 글은 무엇입니까?
한 줄 답: QEMU 실행 환경, 타깃 아키텍처용 크로스 컴파일, GDB 크래시 디버깅을 다룬 관련 글 목록입니다.
- Yocto bitbake 설치부터 첫 빌드까지? core-image-minimal을 QEMU로 띄우는 법
- 크로스 컴파일이란? ARM용 gcc로 빌드하고 QEMU에서 실행할 때 순서
- 임베디드 리눅스에서 gdb로 크래시 원인은 어떻게 찾나? core dump·gdbserver 실전
- 「엔디안(Endianness)이란?」
출처는 어디입니까?
한 줄 답: 이 글에서 참고한 공식 문서와 오픈소스 저장소, 커뮤니티 스레드 출처입니다.
- Show HN: Esp32sim – Run ESP32 firmware in the browser (게시 2026-10-17, 확인 2026-10-25)
- GitHub — mikroverk/esp32sim (확인 2026-10-25)
- Espressif ESP-IDF Programming Guide — QEMU Emulator (ESP32) (확인 2026-10-25)
- Wokwi (확인 2026-10-25)